自動車組立工程における重要工程の監視

大規模な自動車組立工場では、固定カメラや常時の人手による監視の及ばない場所での状況を把握することが、安全確保の鍵となります。クライアントは、複雑な作業エリア全体にわたる監視範囲を拡大し、作業者が単独で作業している状況を検知してリアルタイムでアラートを発信するため、自律型パトロールロボットを導入しました。このアプローチでは、既存の施設環境において、移動型ビジョン技術、3Dマッピング、およびリスクベースのパトロールロジックを組み合わせています。
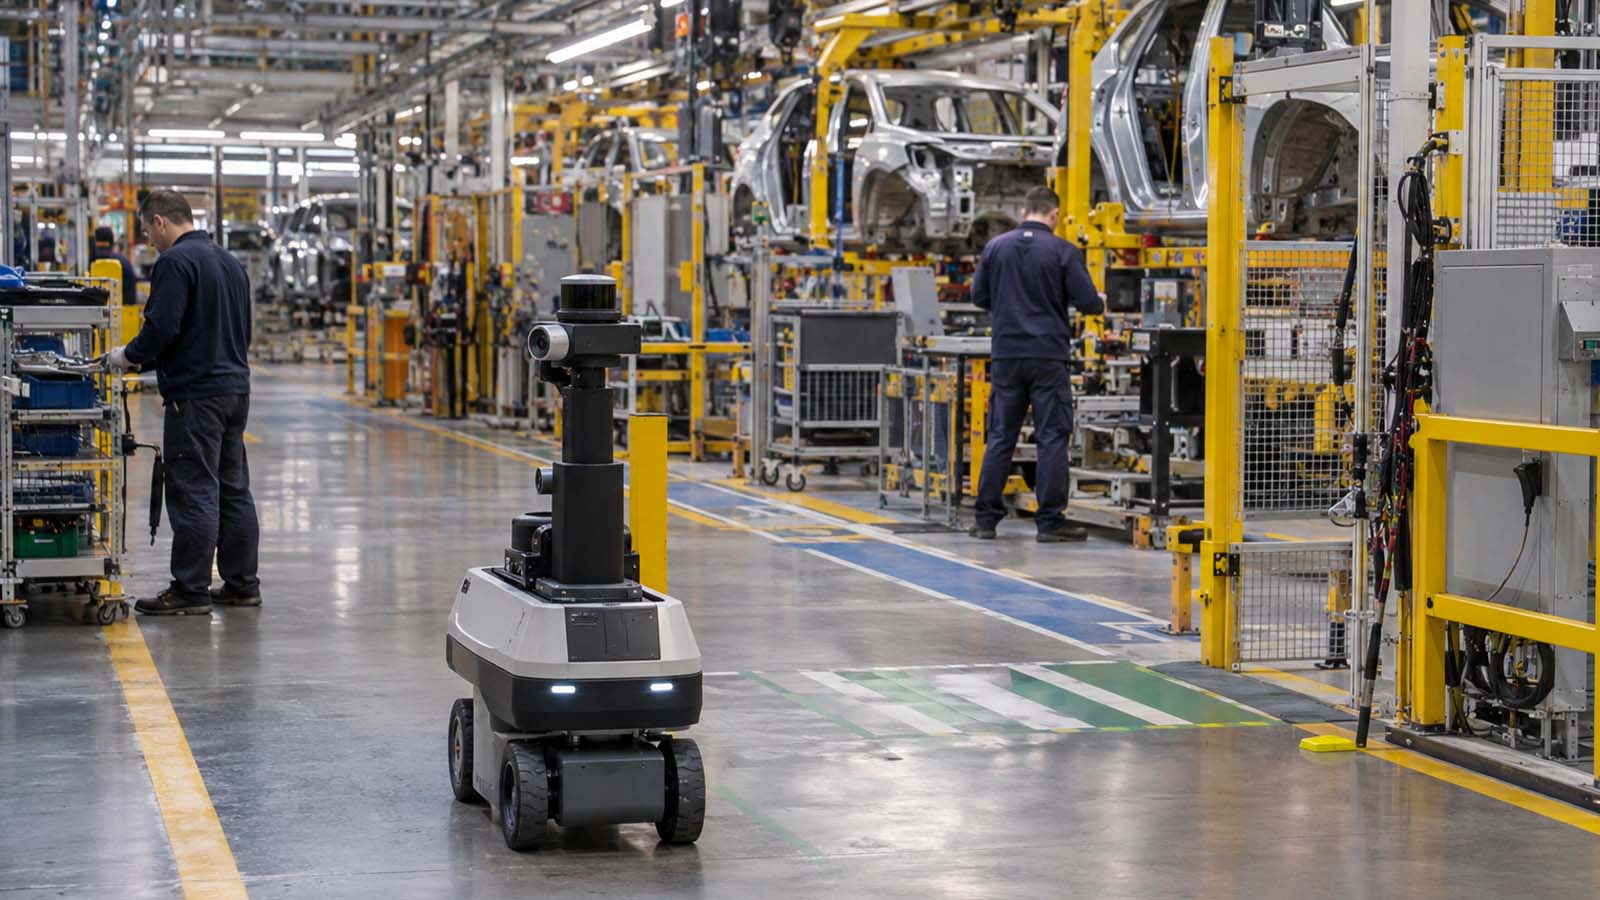
作業員たちがそれぞれの生産エリアで作業を行う中、自動車組立工場内を自律型パトロールロボットが移動している。
リアルタイムの作業員検知
ロボットが施設内を巡回する際、カメラによる検知機能により、監視対象エリア内の人物を特定します。
自律型3Dナビゲーション
3D LiDARは、敷地内でのマッピング、位置特定、および自律走行をサポートします。
リスクに基づくパトロール経路設定
パトロールルートは、勤務シフトや安全リスクの高い地域に合わせて調整することができます。
単独作業者への通報システム
単独作業者が検知されると、システムはアラームを発動させ、既存の施設管理システムと連携させることができます。
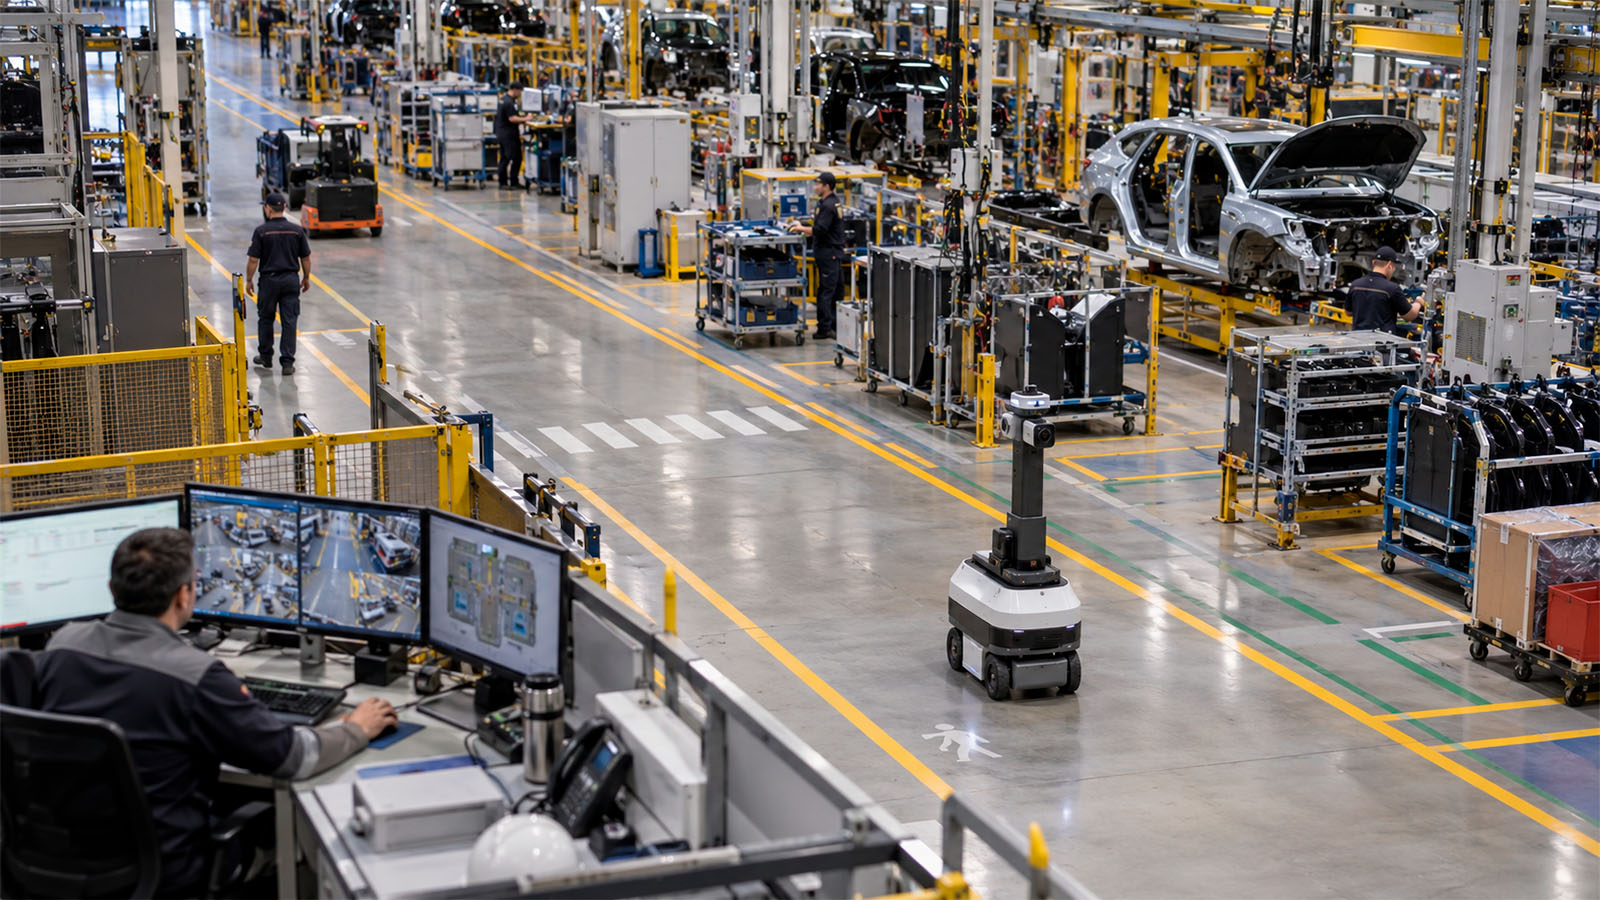
複数の作業エリアにわたり安全監視範囲を拡大する自律型パトロールロボットが配備された、自動車組立ライン。
固定監視の限界を超える領域でも、継続的な安全確保を実現

自律型パトロールモデルは、安全担当チームに対し、広大な集会所エリア全体にわたる可視性をモバイル環境で提供します。このシステムは、作業員の位置を特定し、自律的に移動し、運用状況に応じてパトロール内容を適応させ、施設の既存の管理システムを通じて単独作業者の異常事態を上位へ報告することができます。

自律パトロールにより、複雑な組立エリア全体で作業員の可視性が向上する
目的
クライアントは、固定監視カメラや人間の監督者ではすべてのエリアを同時に継続的に監視することができない大規模な製造環境において、作業員の安全性を向上させる必要がありました。特に懸念されていたのは、近くに支援体制がないため業務上のリスクが高まる可能性のある場所で、単独で作業している作業員を特定することでした。目標は、安全性を追加の継続的な手動パトロールに依存させることなく監視範囲を拡大しつつ、アラートを施設の既存の運用プロセスと連携させることでした。
機会
移動型自律監視システムにより、固定カメラでは常にカバーしきれないエリアにおいても、安全状況を可視化する機会が生まれました。パトロールロボットは建物内を移動し、作業員をリアルタイムで検知するとともに、自身の位置や人との相対位置を把握し、シフトスケジュールやリスクの高いエリアに応じて経路を調整することができます。これらの機能を「単独作業者アラーム」や既存の施設管理システムとの連携と組み合わせることで、クライアントは、より迅速な対応が可能な監視モデルを構築でき、さらにその範囲を施設の他のエリアにも拡大することが可能となります。
複雑な産業環境全体にわたる安全監視の拡大

顧客は、固定カメラや常時の人手による監視のみに頼ることなく、より広範囲にわたる監視体制を必要としていました。また、その稼働環境においては、自律的な移動、作業員の位置情報の確実な把握、そして誰かが単独で作業していることが検知された際の明確な対応が求められていました。
主な課題
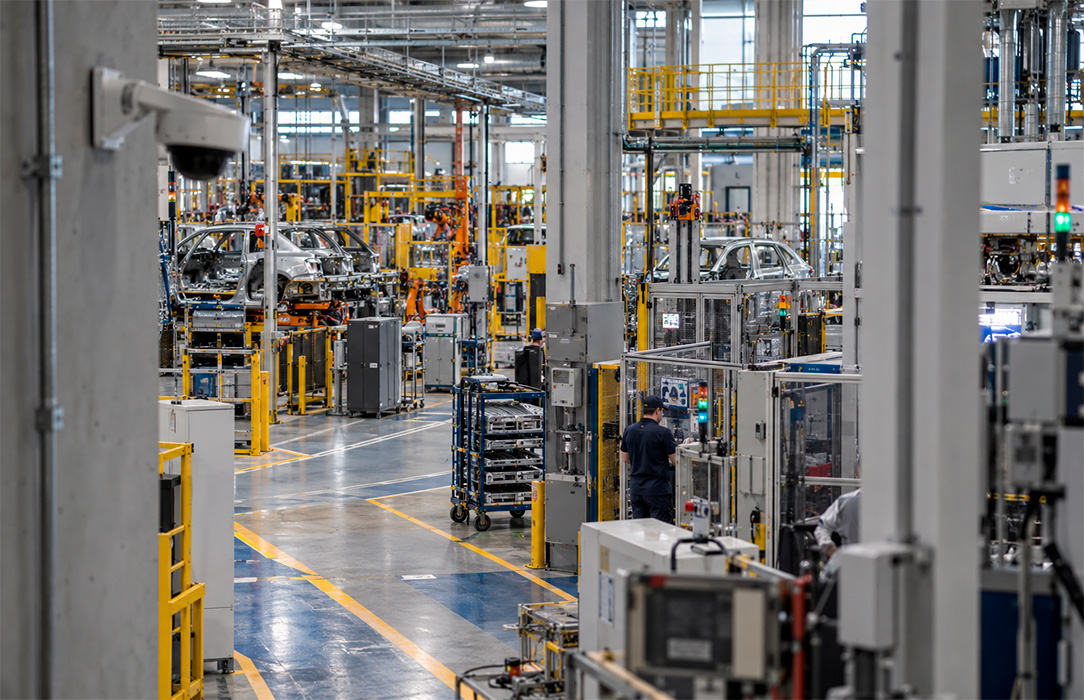
柱や生産設備が固定監視カメラからの視界を遮る、複雑な車両組立エリア。
1: 固定カメラではカバーしきれない範囲
従来の固定式監視システムでは、大規模で複雑な産業施設において、特に生産レイアウトや作業エリアが単一の視界の範囲を超えている場合、死角が生じる可能性があります。
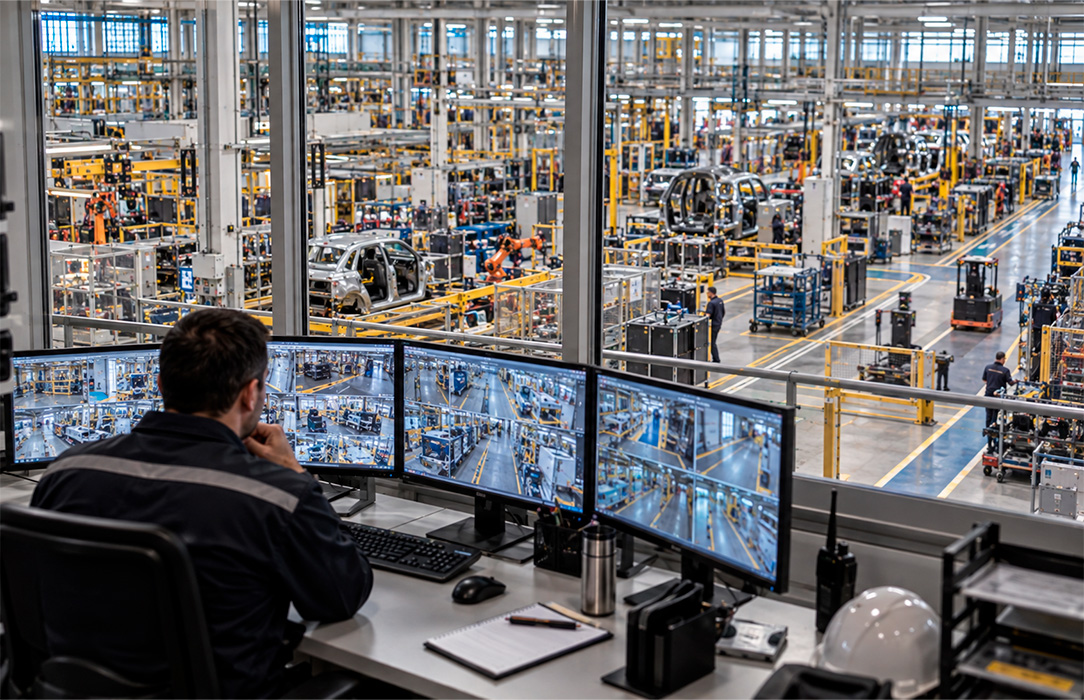
自動車製造工場内の、極めて写実的な1084×700ピクセルのドキュメンタリー写真。実用的な作業ステーションに立つ1人の安全監督者が、従来のモニターに映し出された複数のカメラ映像を見渡している様子を写し、窓や開放されたメザニンからの眺めを通じて、実際の工場フロアが近くの監視エリアをはるかに超えて広がっている様子を表現する。構図によって、スケールの不均衡が明確に伝わるようにすること:1人の人物、多数の独立した生産ゾーン、同時に進行する複数の作業。 画面には、判読不能な動画のサムネイルのみを表示すること。自然光を使用し、未来的な制御室やブランドマーク、判読可能なテキストは一切含まないこと。
2: 人間による継続的な監視の限界
人間の監視員は、広大な施設内のすべてのエリアを同時に監視することはできないため、継続的な手動による観察を維持することは困難である。
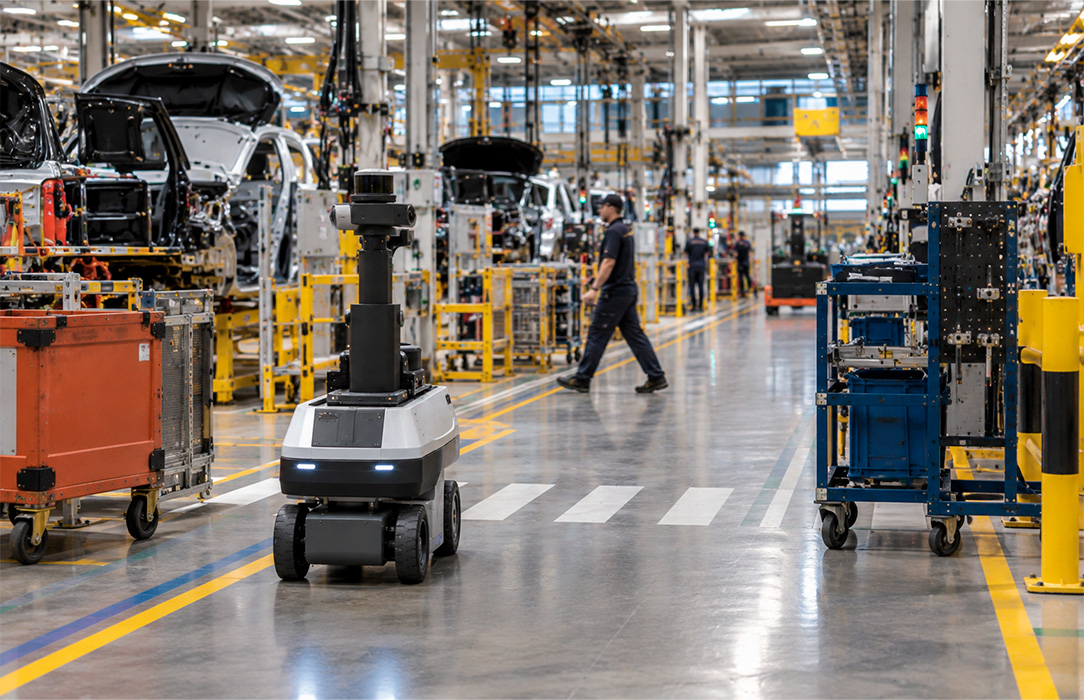
車両組立ライン内において、設備の周りを移動し、作業内容を切り替えながら巡回する自律型パトロールロボット。
3: 安全な自律移動
移動型パトロールシステムは、施設の地図を作成し、自身の位置を把握し、稼働中の産業環境内を自律的に移動する必要があります。
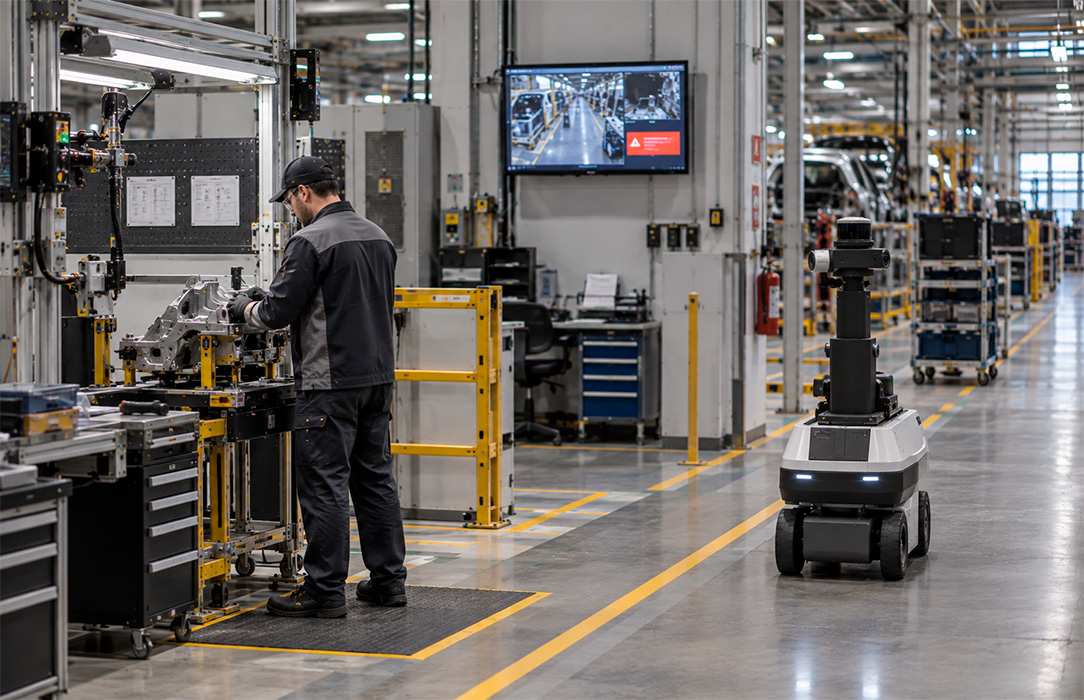
自律型パトロールロボットが、単独作業者の状況を監視するために近づいてくる中、比較的静かな車両組立支援エリアで作業する作業員。
4: 実用的な単独作業者の検知
単独作業者の検知は、その状況がアラートを発動させ、施設の既存の対応プロセスと連携できる場合にのみ価値があります。
解決策
自律パトロールを中核としたモバイル監視レイヤー

このソリューションは、オンボードビジョン、3D LiDAR、自律航行、およびパトロールロジックを組み合わせています。ロボットは人を検知し、作業員との位置関係を把握して追跡し、必要に応じて作業員に追従するとともに、シフトやリスクの高いエリアに応じてパトロールパターンを変更します。システムが単独作業の状況を確認すると、既存の施設管理システムと連携した警報を発動させることができます。

チェックアイコン
巡回中に作業員を確認する

ロボットが監視エリア内を移動する際、搭載カメラとリアルタイムの人体検知機能により、作業員を識別します。この検知機能は、安全確保のみを目的としています。

チェックアイコン
施設内の地図を表示し、自律的に移動する

3D LiDARは、環境マッピング、位置推定、自律航行をサポートしているため、ロボットは継続的な手動制御なしにパトロールを行うことができます。

チェックアイコン
作業員の位置を常に把握しておく

このロボットは、人々の相対的な位置を追跡し、作業状況に応じて継続的な同行が必要な場合には、作業員に追従することができます。

チェックアイコン
パトロールを優先し、アラートを発動する

パトロールルートは、シフトスケジュールやリスクの高いエリアに合わせて最適化することができます。作業員が単独でいることが検知された場合、アラームが作動し、既存の施設管理システムと連携させることができます。

影響
継続的な手動による監視への依存度を低減しつつ、安全性の可視性を高める

顧客からは、安全性と業務効率の向上に加え、常時の人手による監視の必要性が減少したとの報告が寄せられています。本システムの導入により、単独作業者の状況に関するリアルタイムのアラート機能が追加され、継続的なモバイル監視を通じて安全コンプライアンスプロセスが支援される一方で、対応に関する決定権はすべて安全チームに委ねられています。このアプローチは、複数の施設ゾーンにまたがって展開することが可能です。

ドラッグ