


ロボット向け協調型タスクスケジューラ
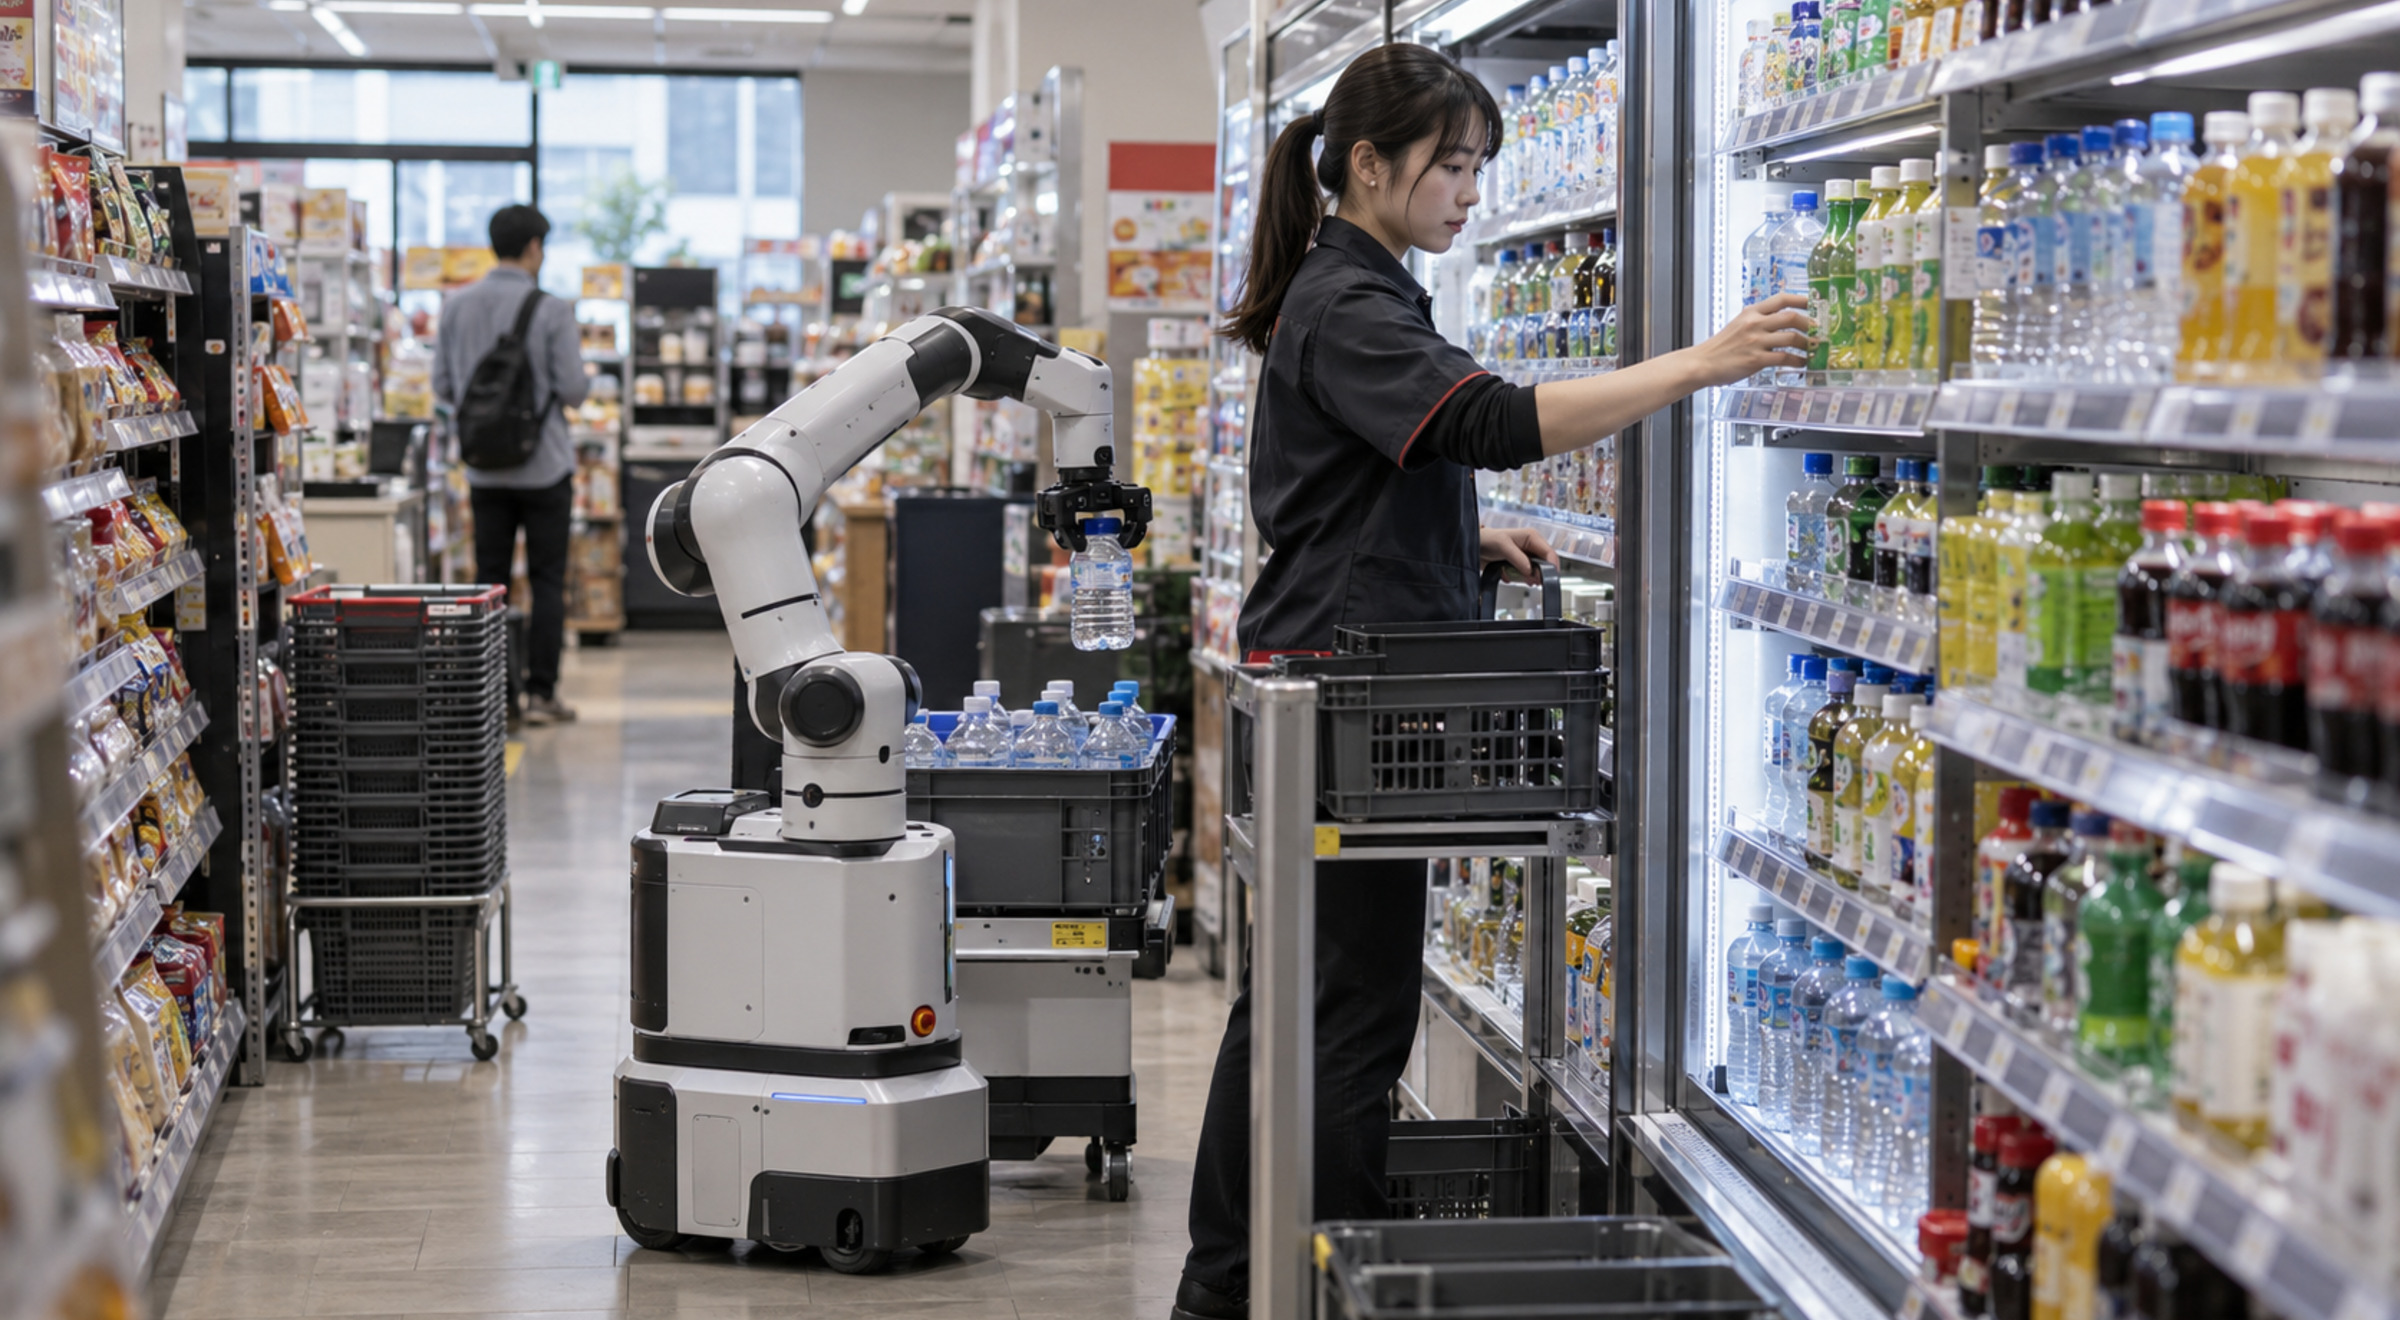
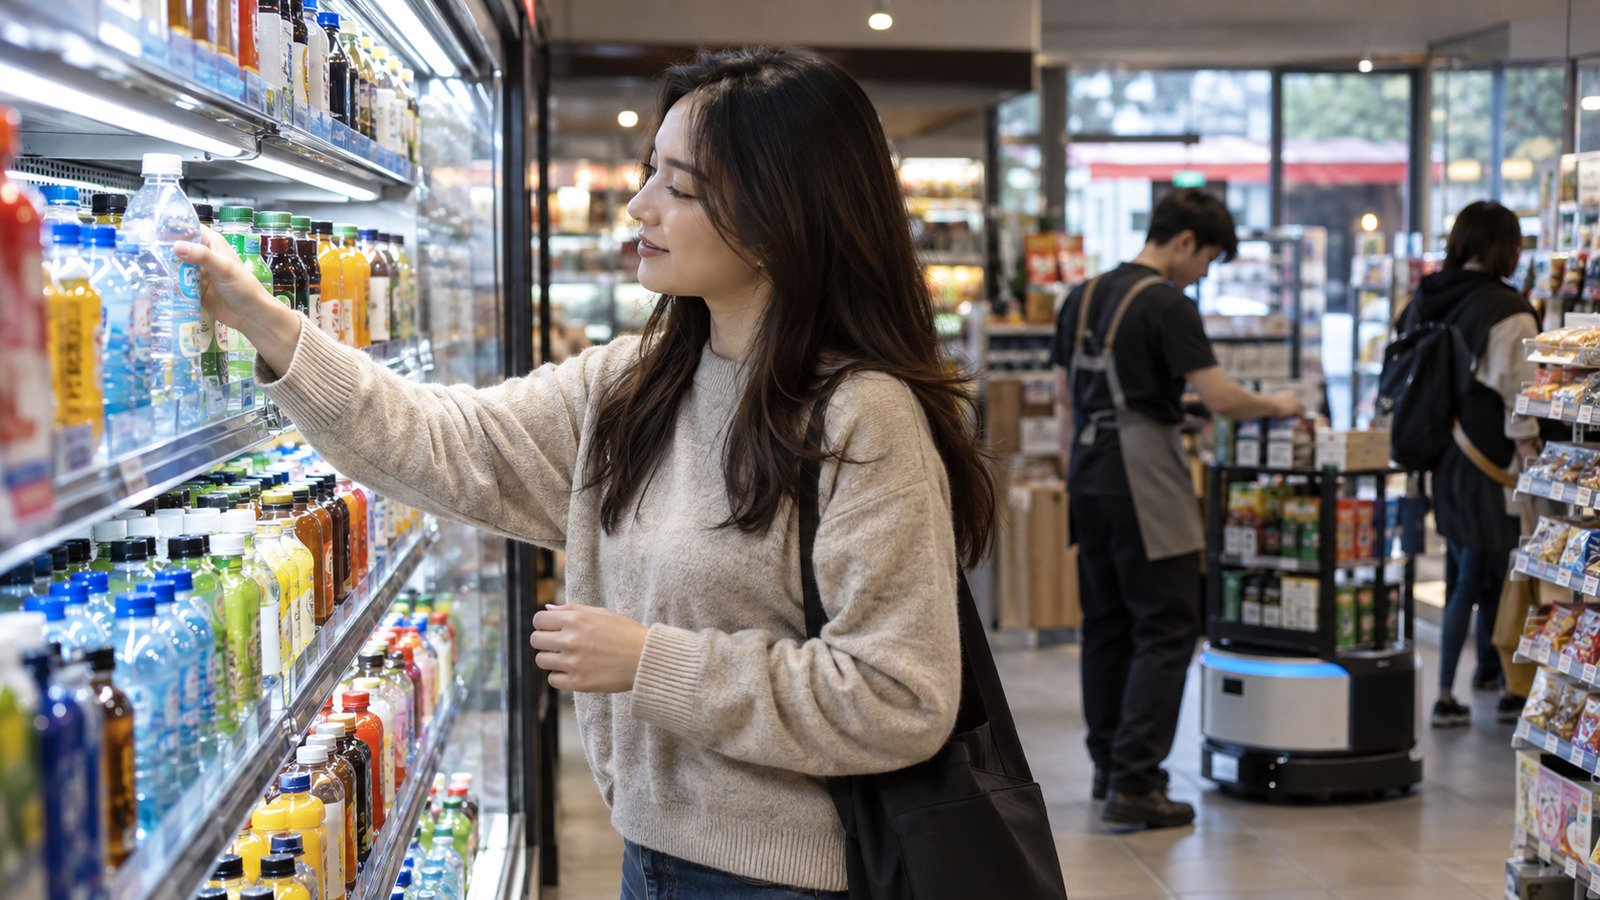
共同タスクスケジューラは、店舗の現在の状況とタスクの割り当てを連携させ、従業員やロボットが次に何に注力すべきかを判断できるよう支援します。このアプローチにより、センシング、数学的最適化、人間とロボットのコミュニケーション、デジタルツインによるシミュレーションが、ひとつの運用コンセプトに統合されます。
当初のユースケースでは、単に製品を移動できるロボット以上のものが求められていました。この取り組みには、店舗の現状を確実に把握できる仕組み、競合するタスクの優先順位を決定する方法、ロボットの動作を制御しながらテストする手法、そして従業員とロボット間の実用的な連携モデルが必要でした。
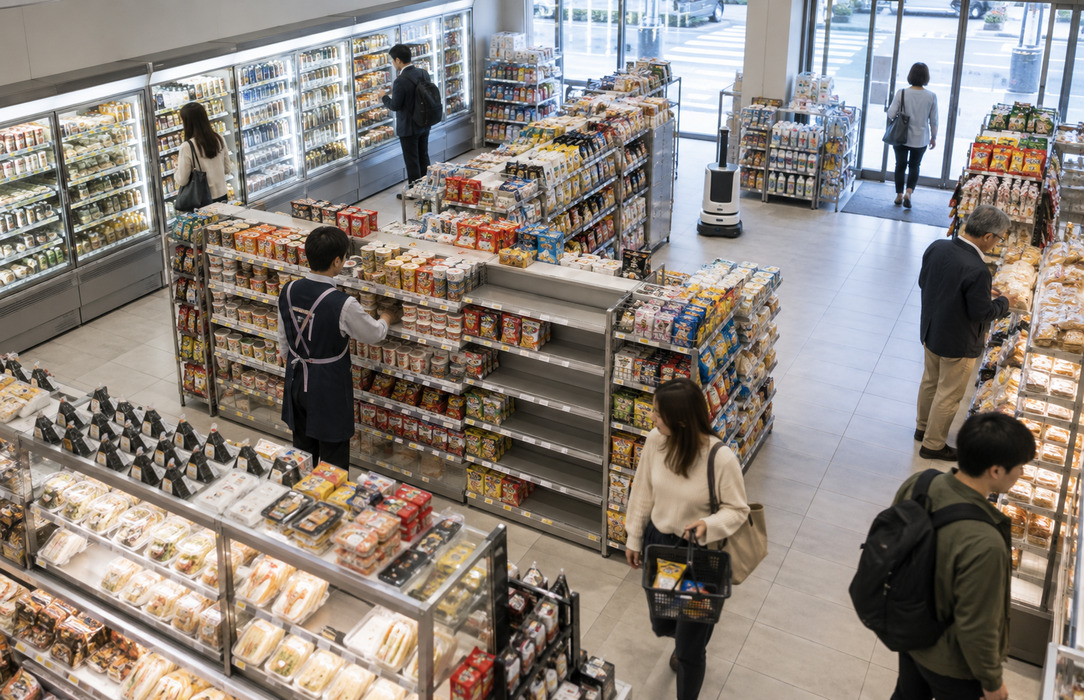
スケジューリングプロセスでは、棚にどのくらいの商品があり、店内にどのくらいの顧客や従業員がいるかを把握する必要がありました。こうした状況の文脈がなければ、タスクに関する決定は店内で実際に起きている状況を反映したものにはなり得ませんでした。
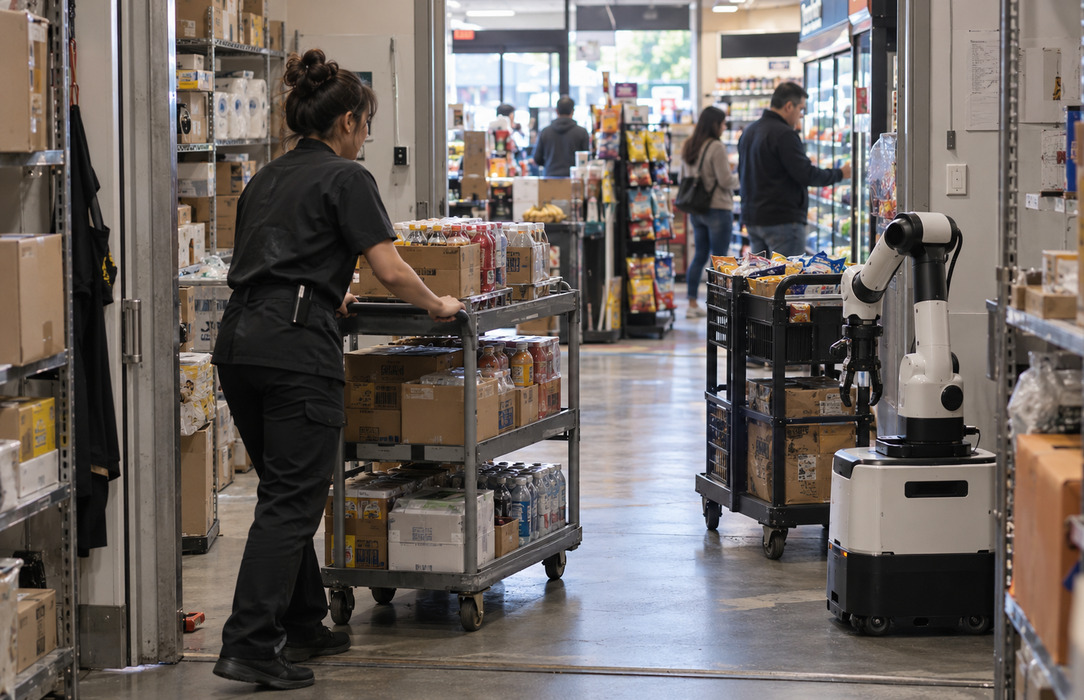
コンビニエンスストアでの業務は相互に依存しており、需要に応じて変化する可能性があります。この取り組みでは、売上、コスト、店舗の方針を踏まえて、商品補充作業の優先順位を決定する方法が必要でしたが、この分野はクライアントの当初のチームが担当する範囲外のものでした。
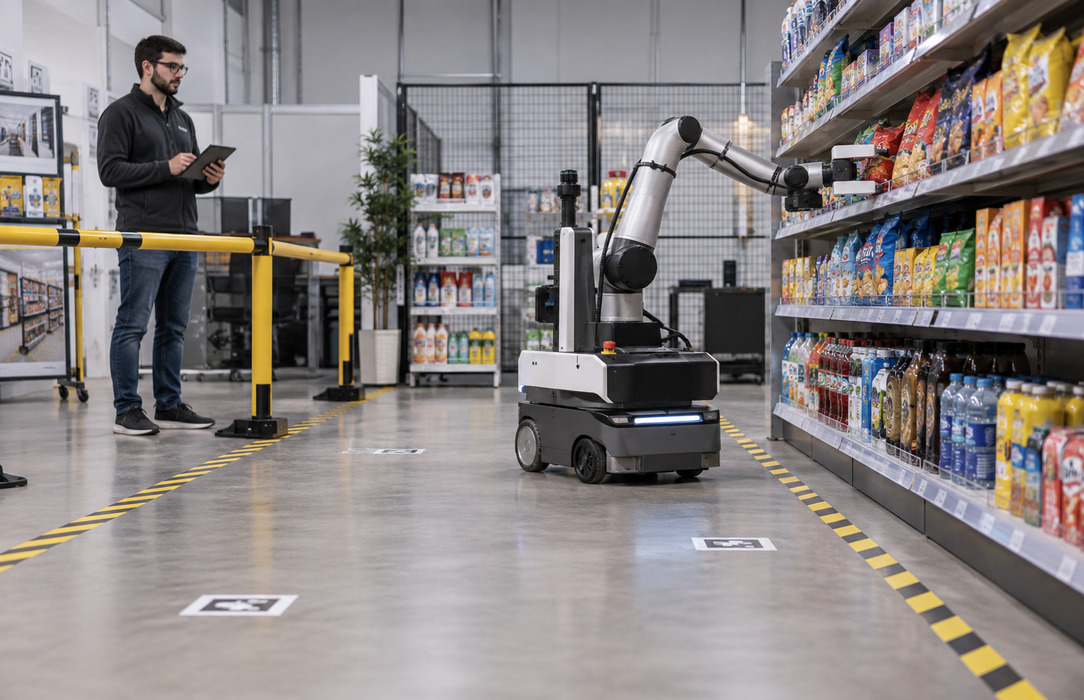
ロボットが実際の小売環境に導入される前に、その動作を検証する必要がありました。そのため、このアプローチでは、安全性と効率性を考慮した上で、動作やタスクの実行をシミュレーションできることが求められました。
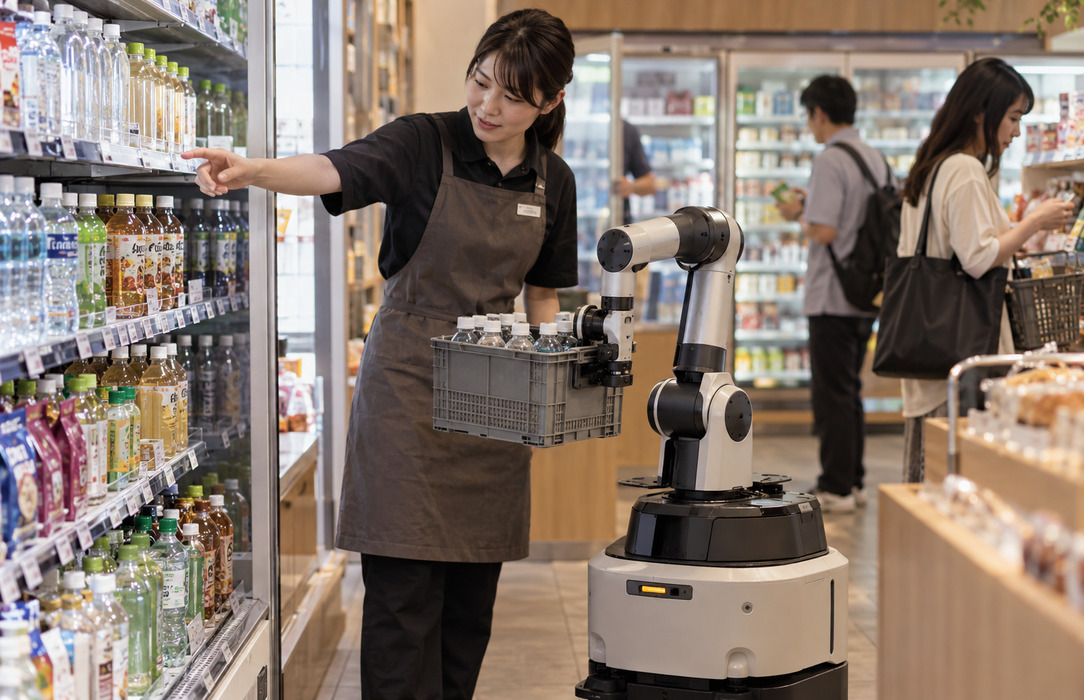
この運用モデルは、従業員とロボット間のコミュニケーションを維持し、人間が作業の指示を出したり、支援を求めたり、タスクの実行に引き続き関与したりできるようにするものであり、自動化を独立したワークフローとして扱うものではない。
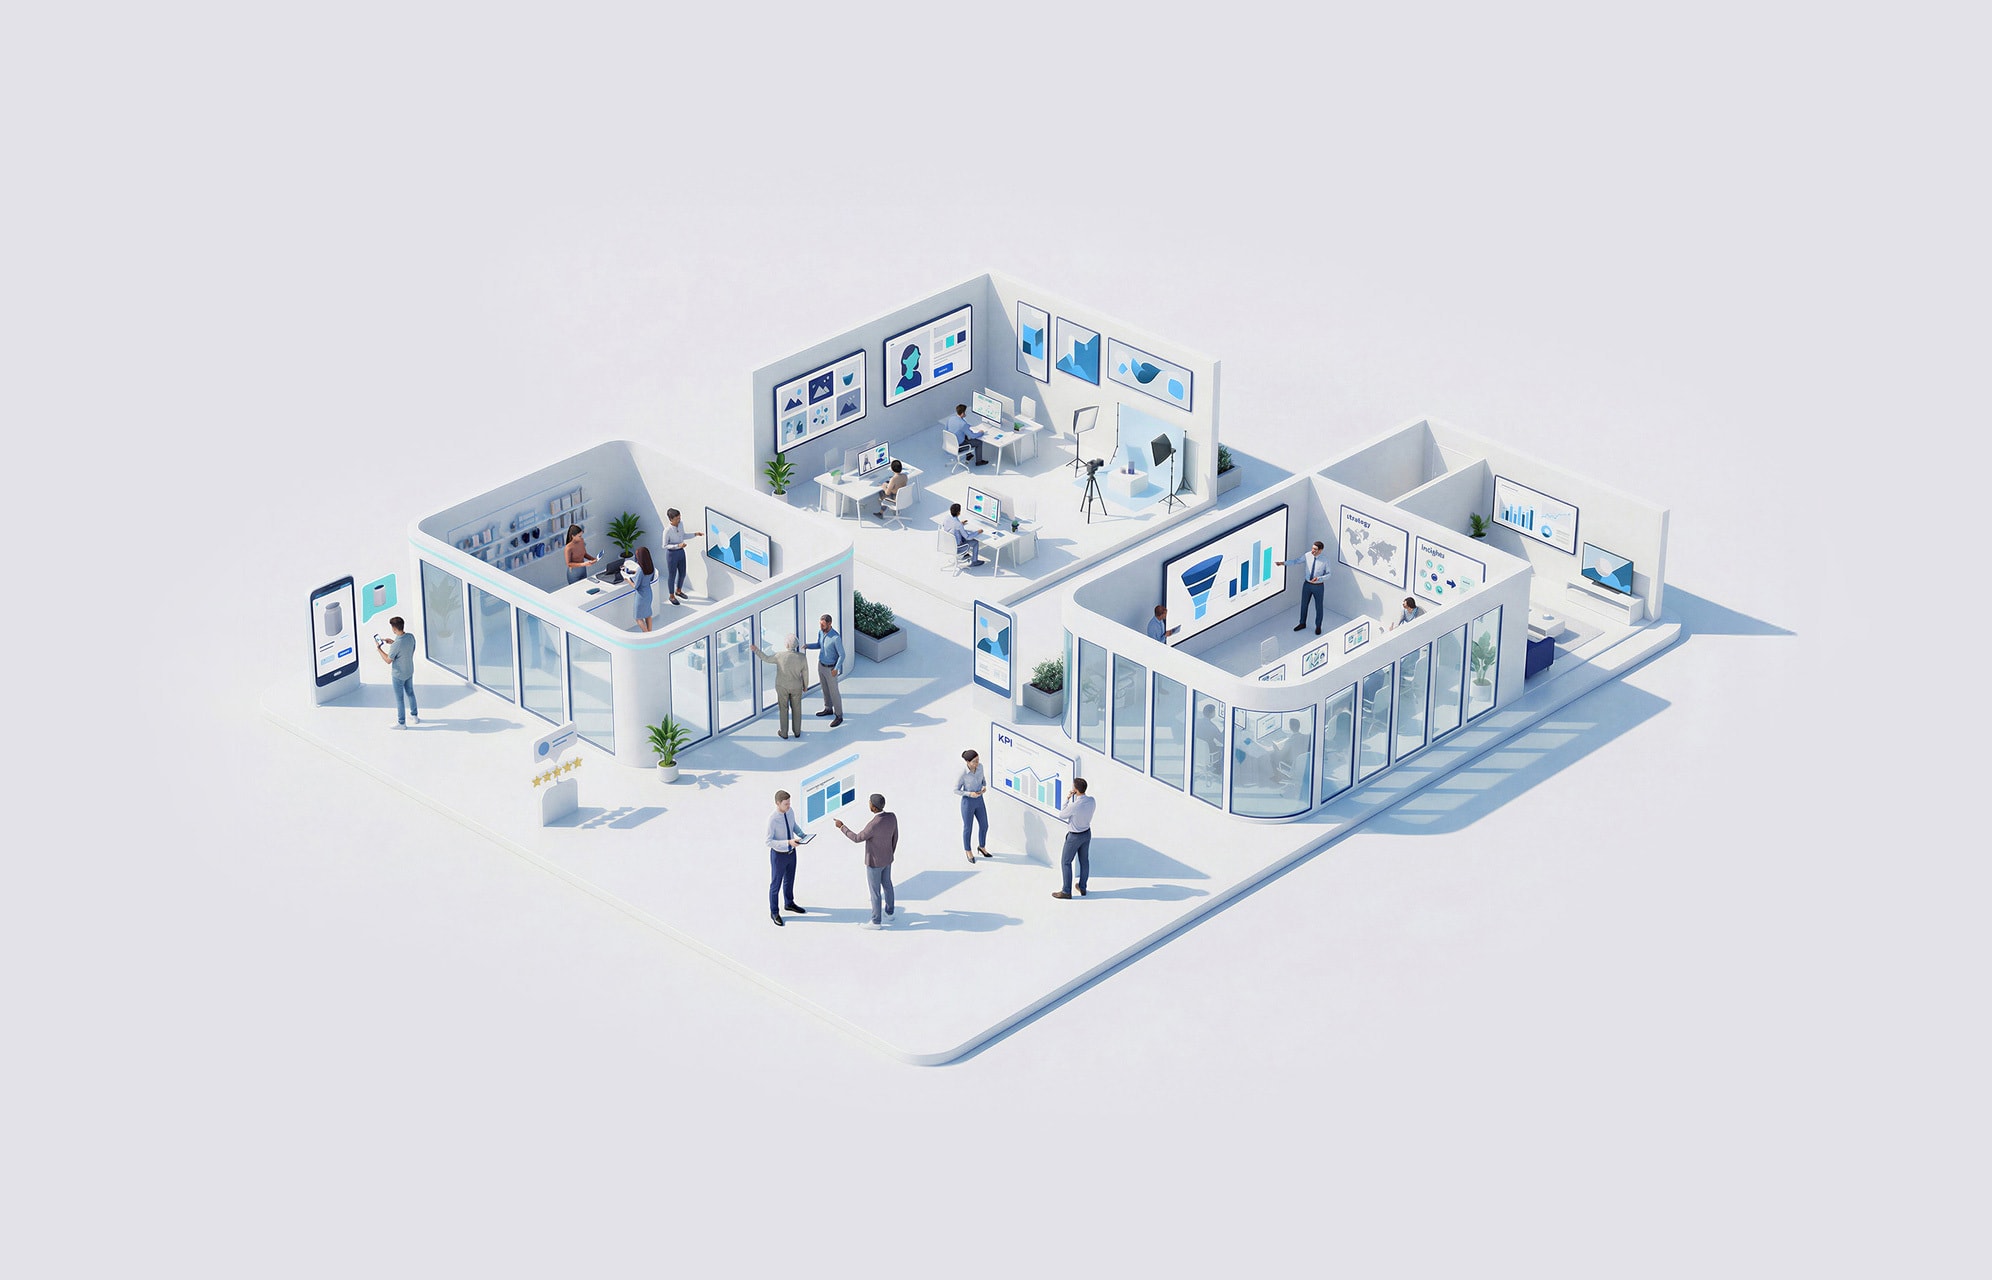
このソリューションは、センシング技術、数学的最適化、デジタルツインを組み合わせ、店舗の状況を従業員やロボットへの作業依頼に変換するものです。PythonとROSが基盤技術として採用されており、シミュレーション手法には製造分野およびロボティクス分野の研究開発における知見が活かされています。

センシング技術は、棚の商品在庫レベルや、店内の顧客数、従業員数を把握することで、業務の状況を把握します。これにより、スケジューラーは現状を的確に把握することができます。
スケジューリング技術は、現在の状況を踏まえ、売上、コスト、店舗の方針を考慮しながら業務の優先順位を決定します。各決定は、店舗独自のデータと業務ルールに基づいて行われます。その後、システムは従業員やロボットに対して、商品補充作業を指示することができます。
店舗のデジタルツインを活用し、ロボットの導入前にその動作をシミュレーションします。このステップでは、製造分野やロボット工学の研究開発ですでに活用されているシミュレーション手法を基に、安全性と効率性を検証します。
この運用コンセプトは、業務依頼や従業員とロボット間のコミュニケーションをサポートします。従業員は行うべき作業を指定することができ、ロボットは棚の状態情報を収集し、割り当てられた業務を支援することができます。
データを通じて店舗管理と現場業務を連携させることで、このアプローチは、商品の陳列状況の改善、在庫圧力の軽減、従業員の業務負担の軽減、より安全な業務遂行、および顧客による商品へのアクセスの容易化を支援することができます。売上増加と在庫削減が期待される効果であり、これらは店舗データによって確認される予定です。
