


データセンター向け自律検査ロボット
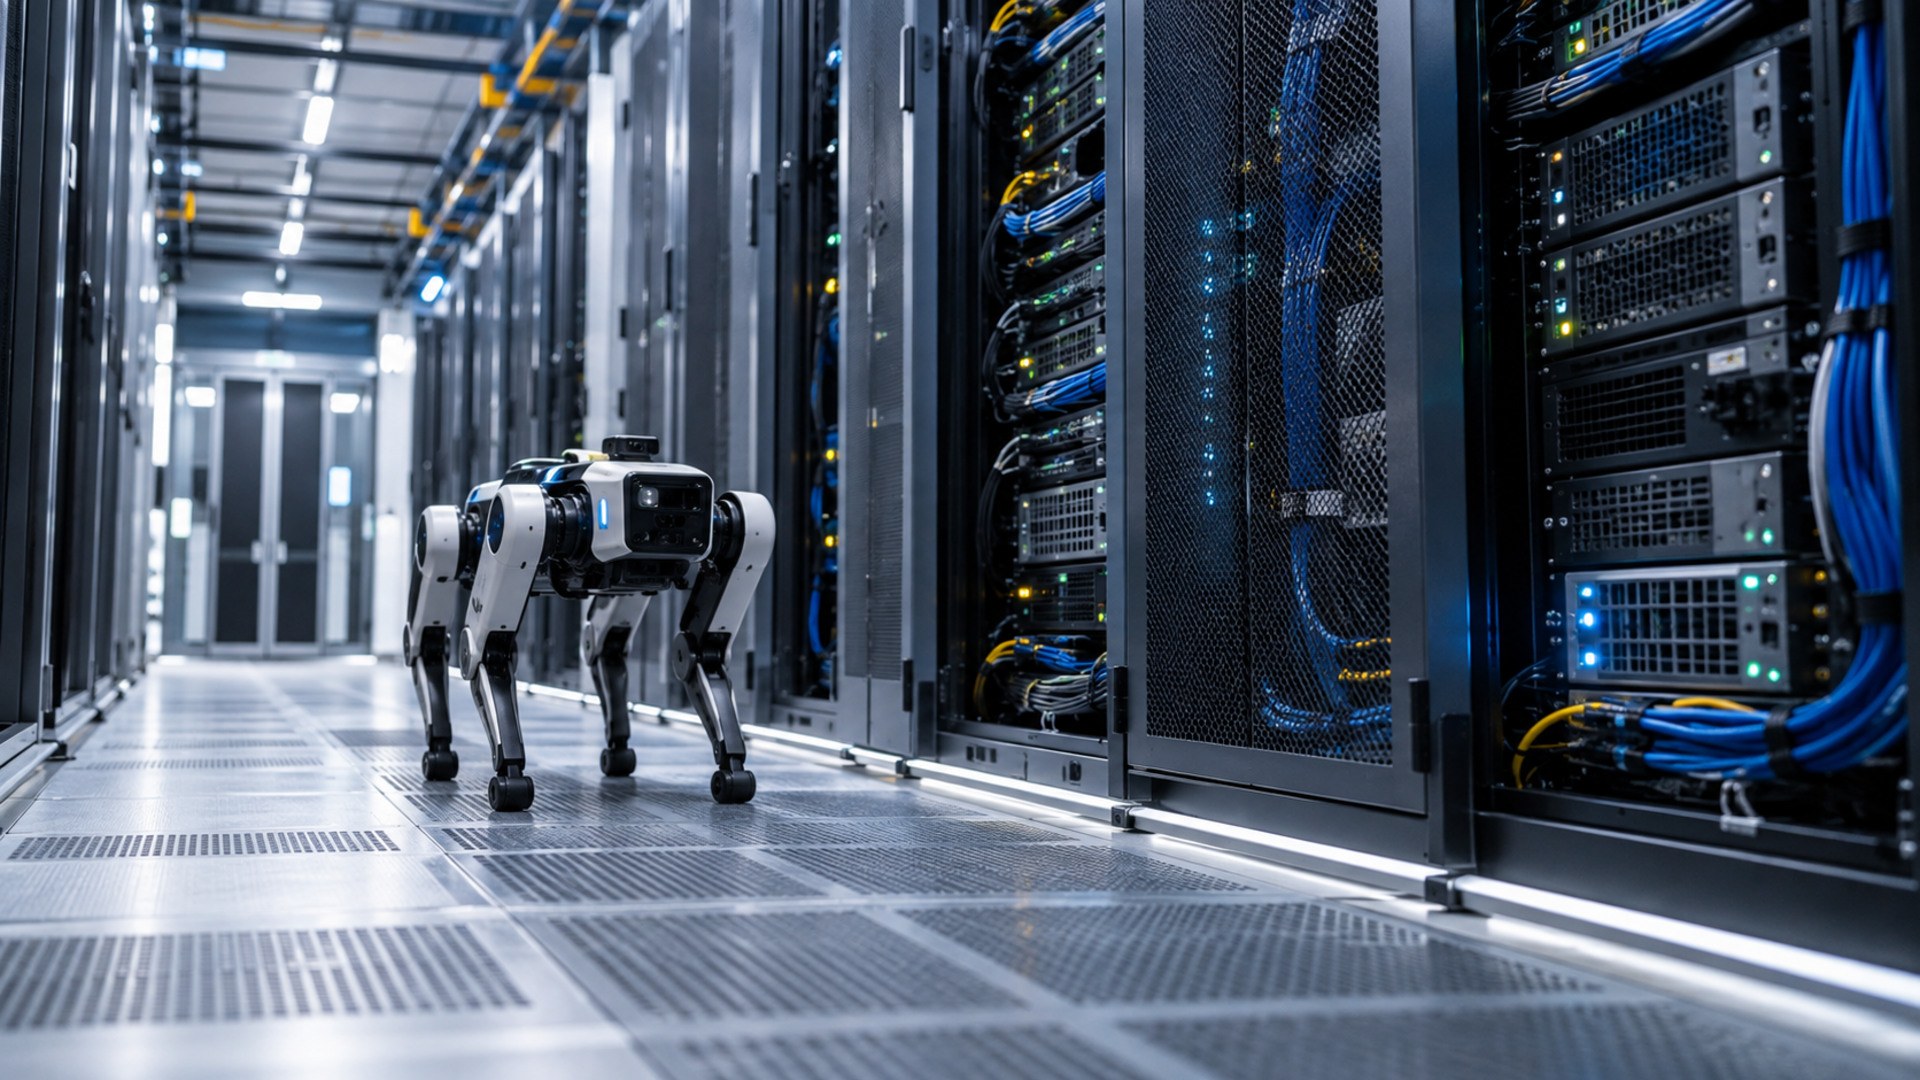
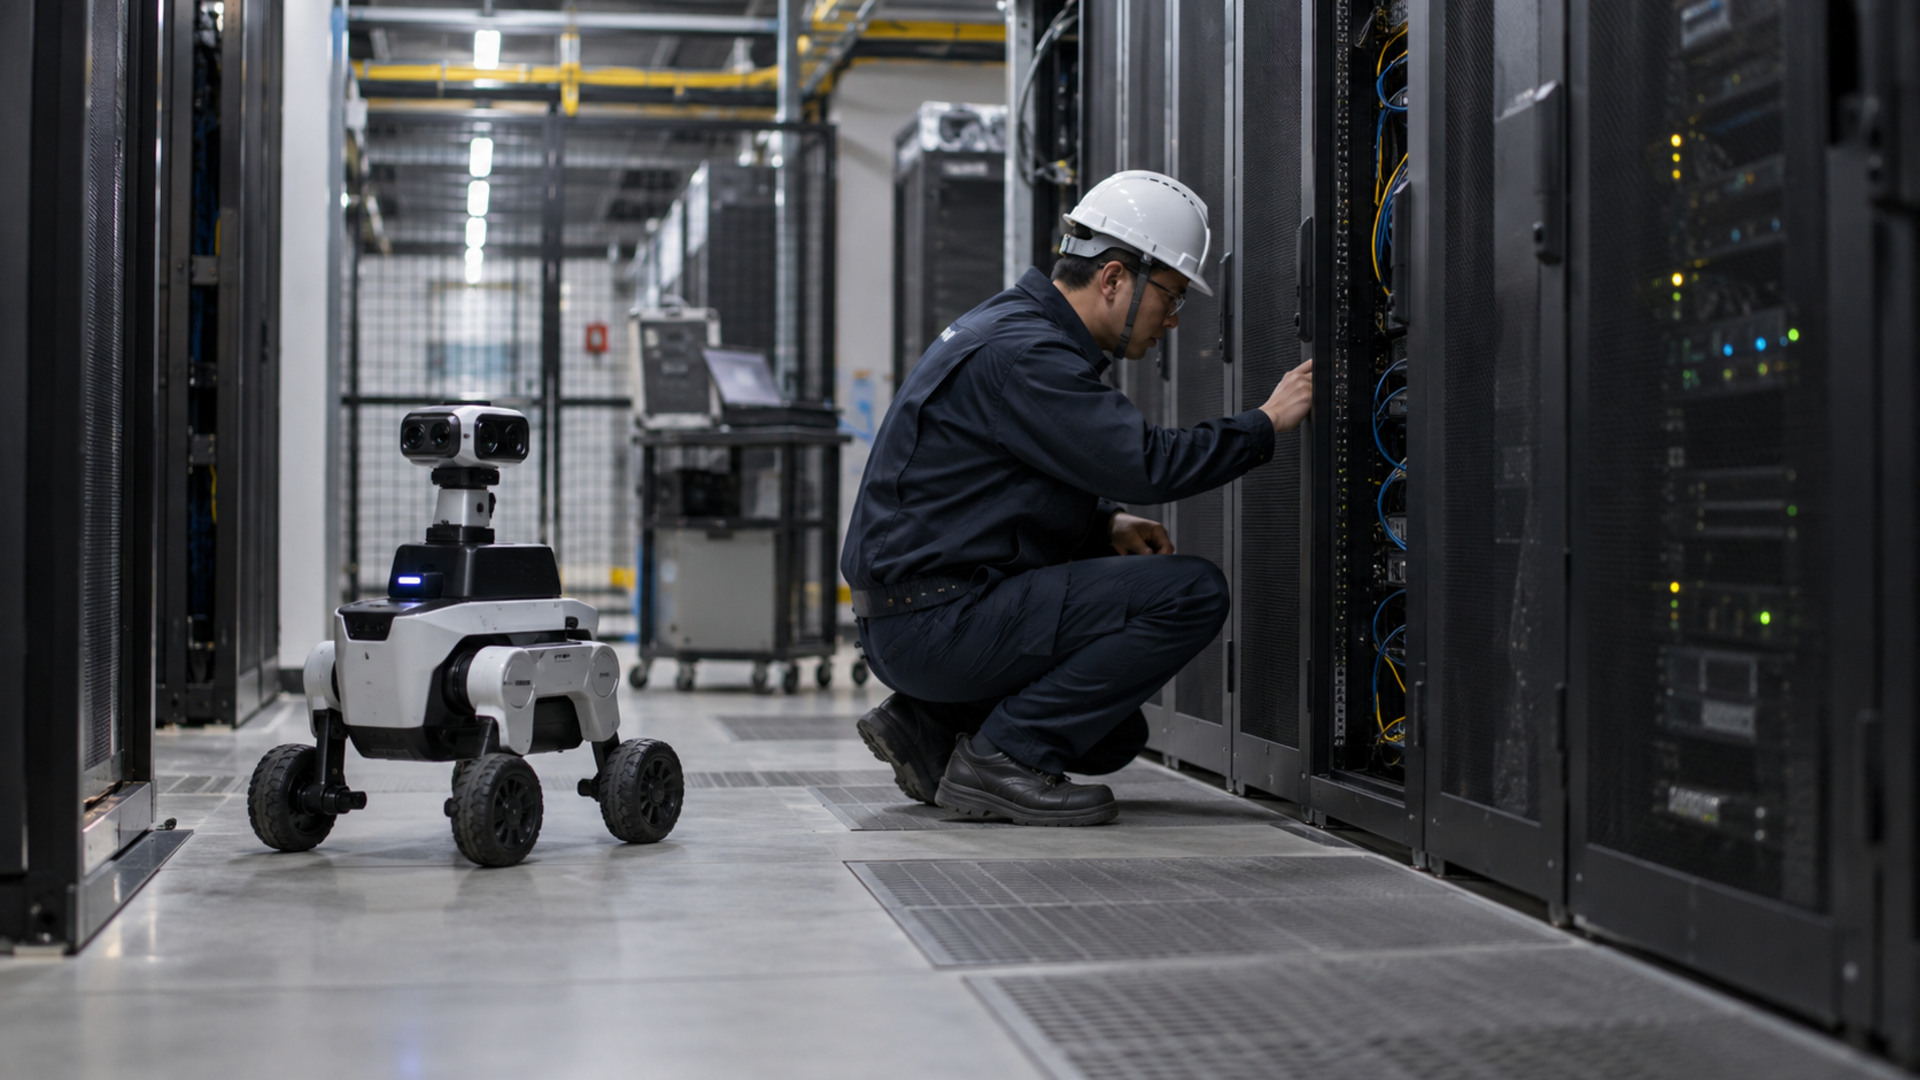
データセンターの物理的な中核において、一貫したセンシング、異常の早期検知、および遠隔操作を実現する、ロボットを活用した検査モデル。
この課題は、単にサーバー室にロボットを設置することだけではありませんでした。この取り組みでは、安全な物理的な移動、複数の点検信号、タイムリーな運用対応、そして既存の業務プロセスとの統合を組み合わせる必要がありました。
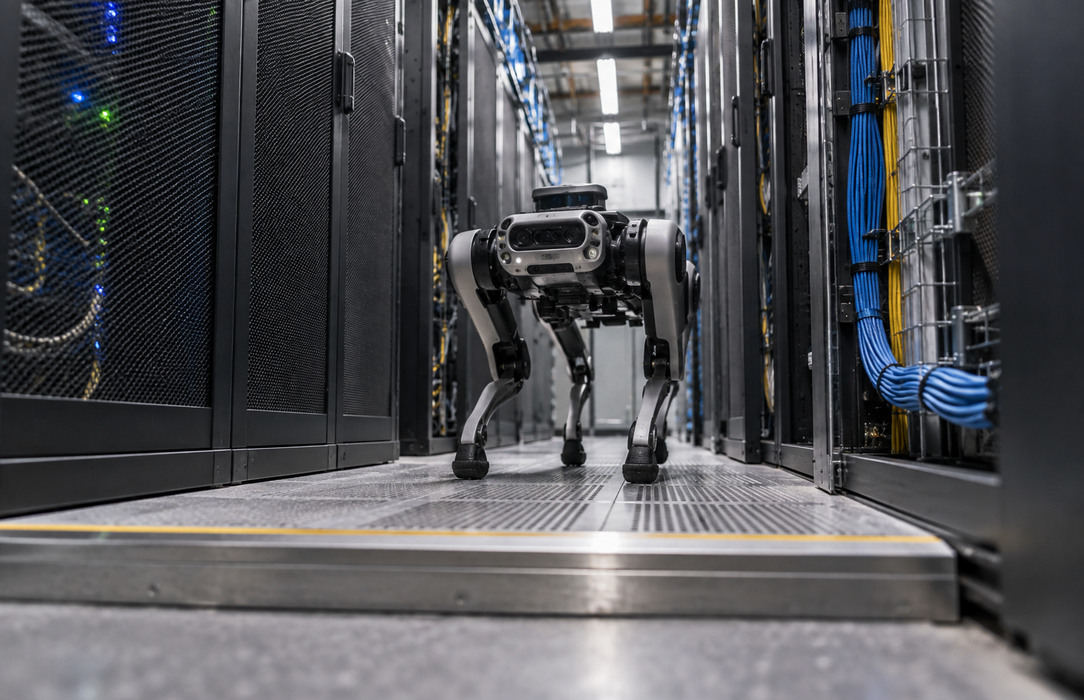
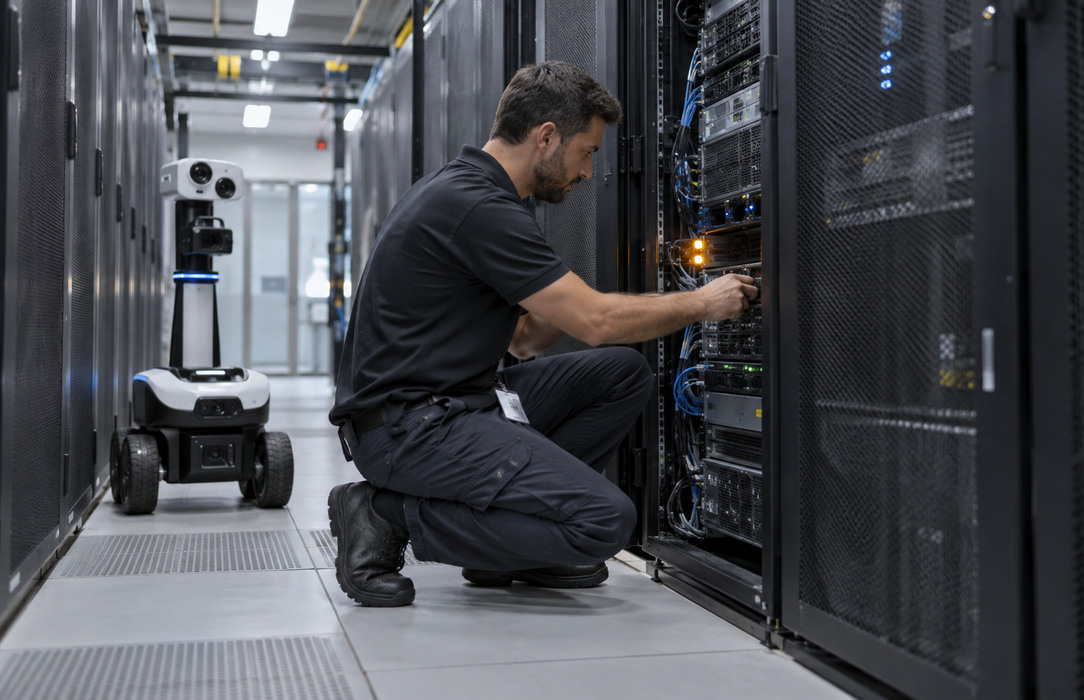
このソリューションは、運用環境に支障をきたすことなく、狭い通路、高密度のラック配置、凹凸のある床面、および潜在的な障害物を自律的に通過する必要がありました。
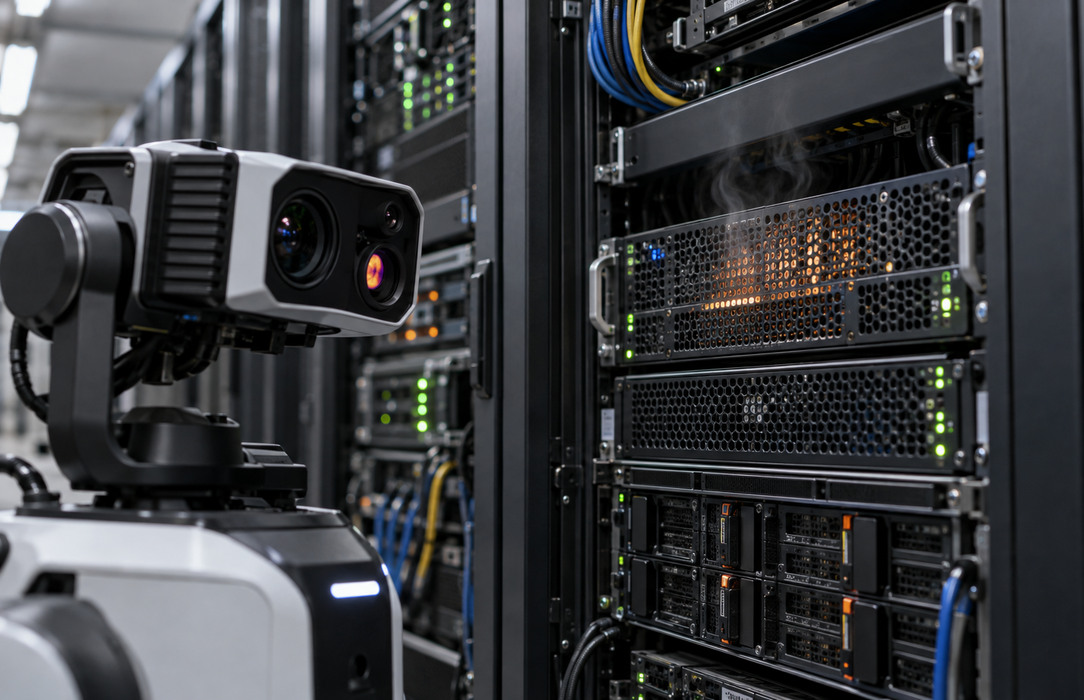
この取り組みでは、検査データをリアルタイムで収集・分析し、適切な対応が可能となるよう、アラートを迅速に制御室に通知することが求められました。
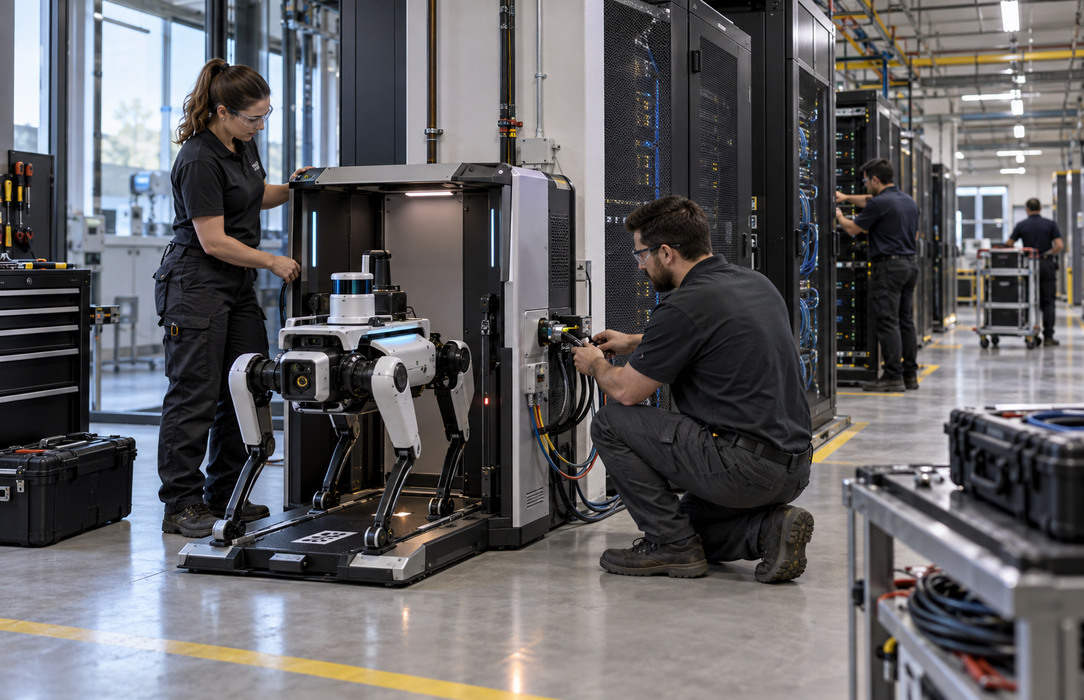
自律化は、孤立したワークフローであってはならない。このソリューションには、人間による手動介入機能、既存のプラットフォームとの連携、そして将来的に追加機能をサポートできるアーキテクチャが必要だった。
NTTデータは、自律走行とマルチモーダルセンシング、リアルタイムの異常検知、および運用統合を連携させるロボットを活用したアプローチを開発しました。それぞれの機能は、検査プロセスの個別の要件に対応しつつ、専門家による介入のための余地を確保しています。

このロボットは、あらかじめ設定された点検ルートを巡回し、狭い通路や凹凸のある床面、その他の潜在的な障害物を含むデータセンター環境内を移動できるように設計されています。
RGBカメラ、LiDAR、サーモグラフィ、および環境センサーは、資産の識別や、過熱、異常な振動、機器の損傷、LEDの異常、異常な騒音、ホットスポットなどの状態の検知を支援します。
ロボットが移動するにつれて、検査データが収集・分析されます。システムが異常を検知すると、制御室にアラートを送信し、より迅速な運用評価を支援することができます。
より詳細な確認が必要な場合、オペレーターが直接操作を行うことができます。APIにより既存のプラットフォームとの連携が可能であり、デジタルツインはトレーニング環境を提供し、このアーキテクチャは将来の機能拡張にも対応しています。
自律型点検アプローチにより、手動による巡回への依存度を低減し、重要資産のより一貫した監視が可能になります。反復可能なパトロール、複数のセンサータイプ、リアルタイムの異常検知、アラート、および遠隔介入を組み合わせることで、チームは点検の標準化を図り、運用状況の可視性を高め、発生しつつある状況に対してより迅速に対応できるようになります。また、この取り組みは、超低消費電力を目指すIOWNフォトニクス研究など、NTT DATAが次世代データセンターに注力している取り組みとも連携しています。
