


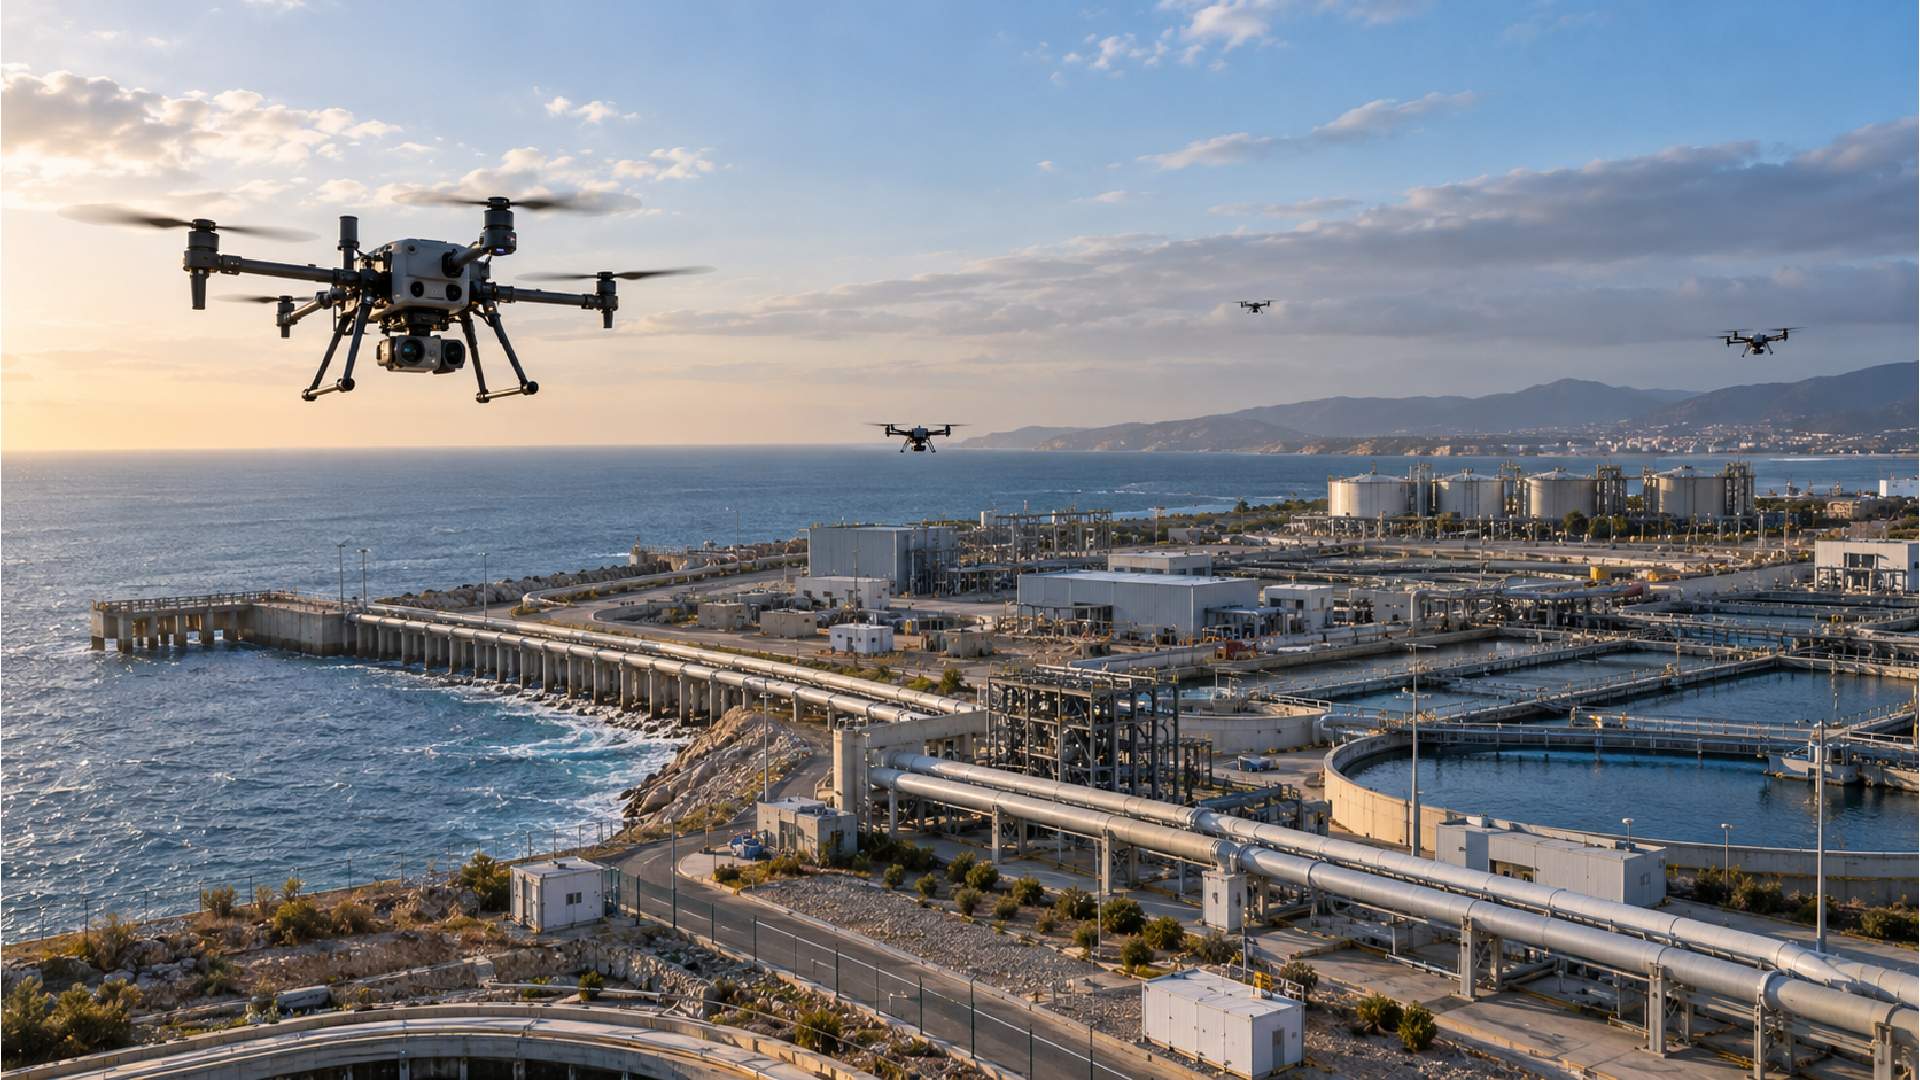
自律型点検用マルチUAVシステム
重要インフラや民間の運用エリアでは、広範かつ変化の激しい環境全体にわたる迅速な監視が求められます。固定式の監視システムではすべての場所を効果的にカバーすることはできないため、複数のUAVを連携させ、信頼性の高い通信を維持し、パトロールの行動を適応させながら、タイムリーな視覚情報を提供できる移動式システムへの需要が高まっています。
協調型UAVは、協調飛行の最適化とリアルタイムの視覚分析を組み合わせることで、監視範囲と適応性を向上させる。

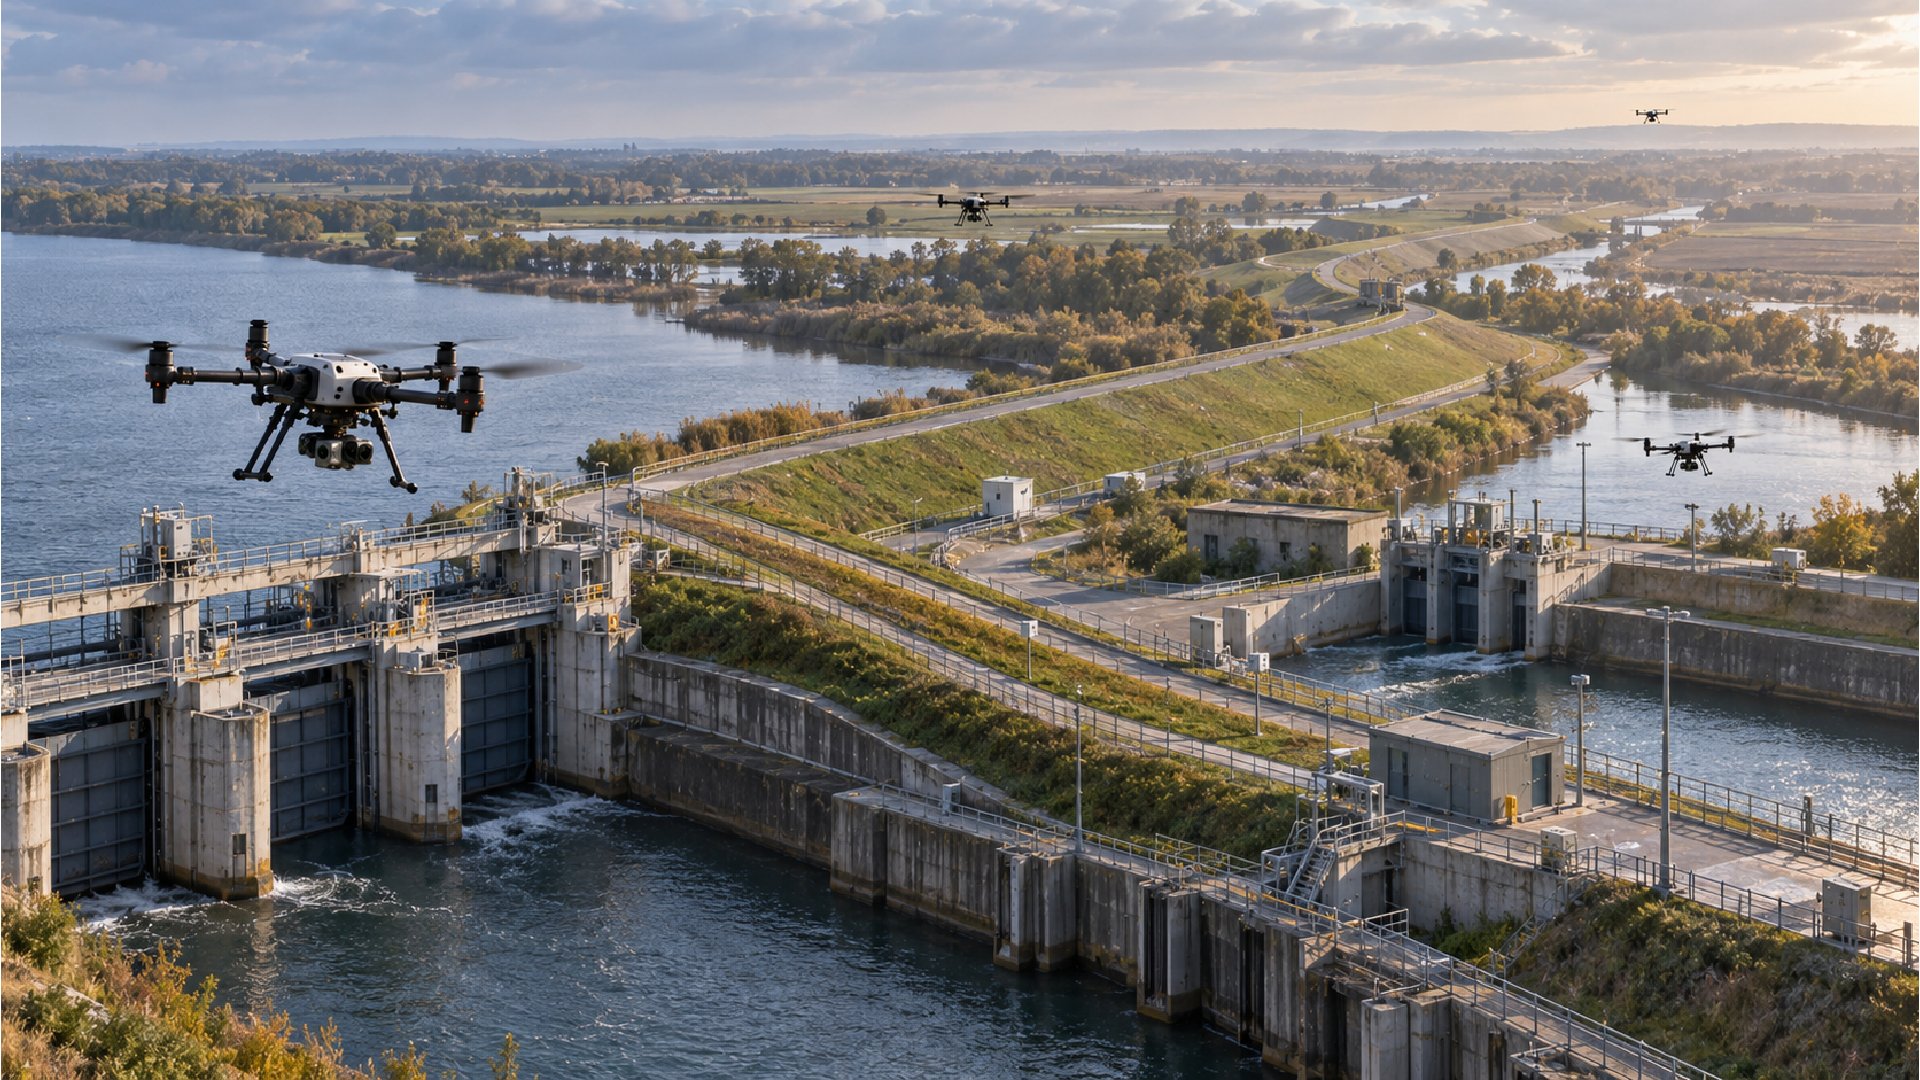
連携したUAV機群は、自律的な監視任務において、飛行経路を最適化することで、点検エリアをより効果的にカバーすることができる。
リアルタイムの視覚的分析により、監視対象のインフラストラクチャおよびプライベートな運用領域全体において、早期の検知と脅威の評価が可能になります。
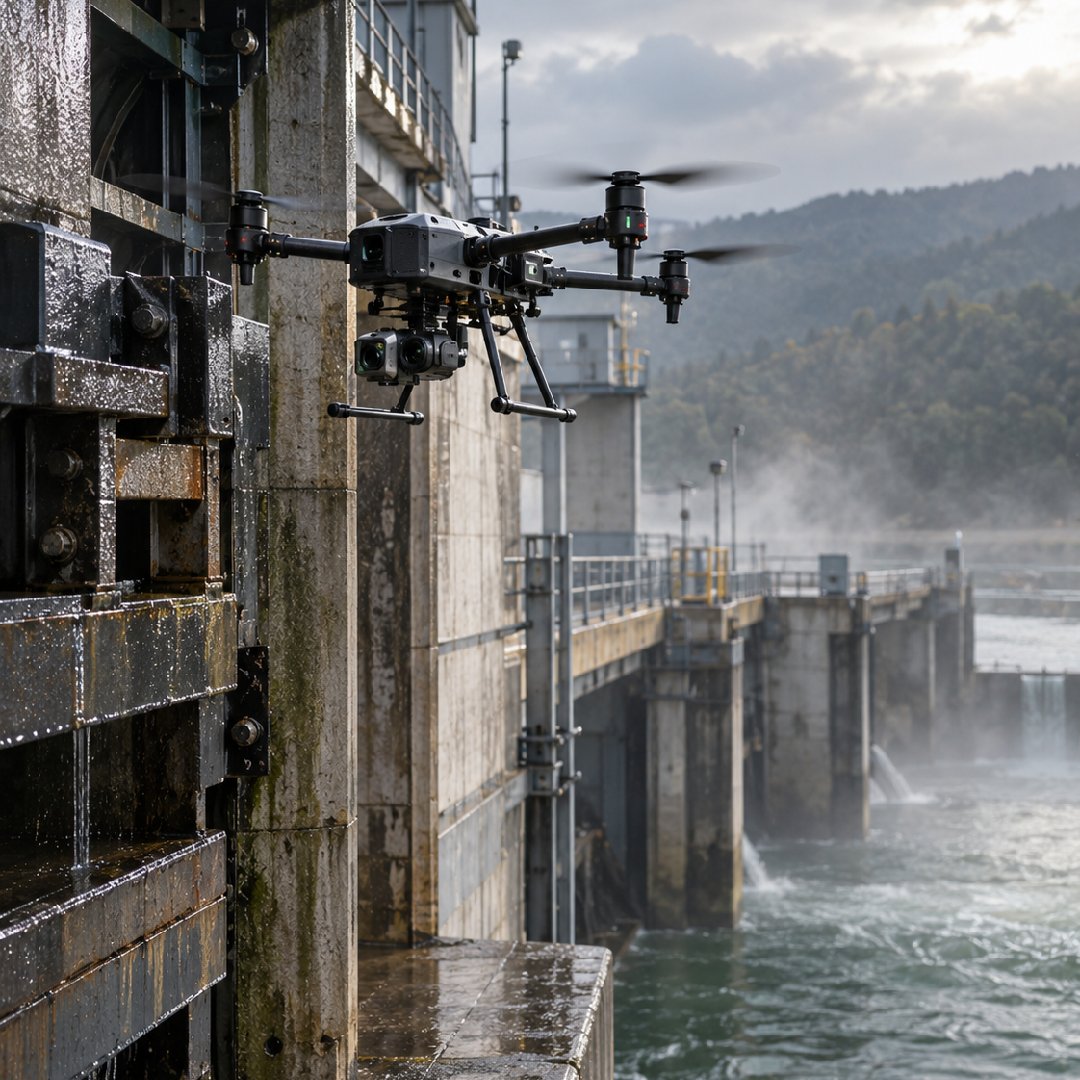
耐候性に優れたコンピュータビジョン技術により、雨や霧、照明条件の変化といった、従来の検査品質に影響を及ぼしかねない状況下でも、視覚的な分析が可能になります。
堅牢な通信リンクを介してすべてのドローンの同期を維持し、低遅延を実現するように設計されたIOWNなどの次世代ネットワークに対応できるようにします。
NTTデータのサポート体制は?
NTTデータは、監視やインフラ点検のために、複数のUAVを協調システムとして管理する自律型フリート機能を開発しています。
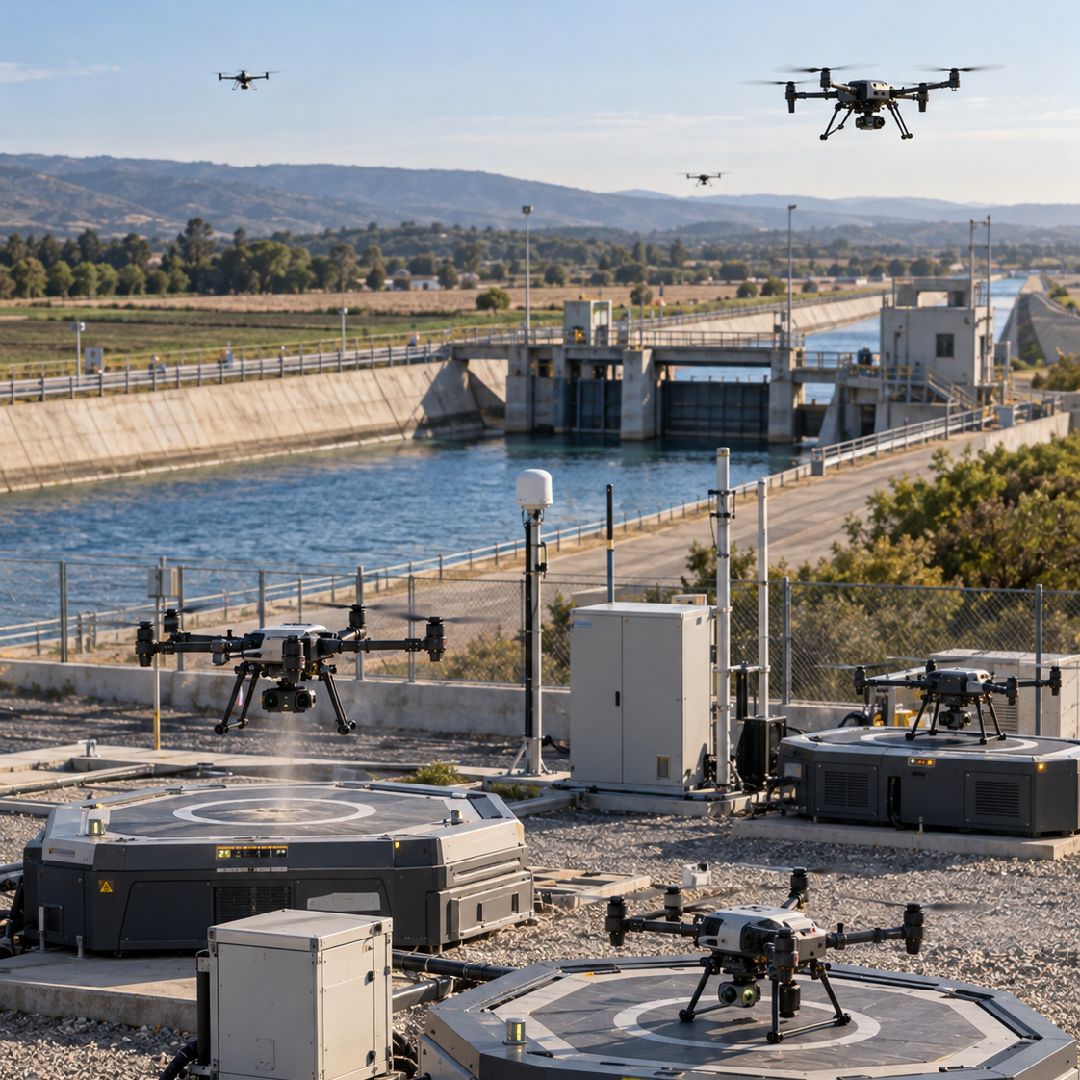
AIを活用した制御により、UAVの飛行ルートを最適化し、任務の有効性を高め、対象エリアの隅々までカバーできるようにします。
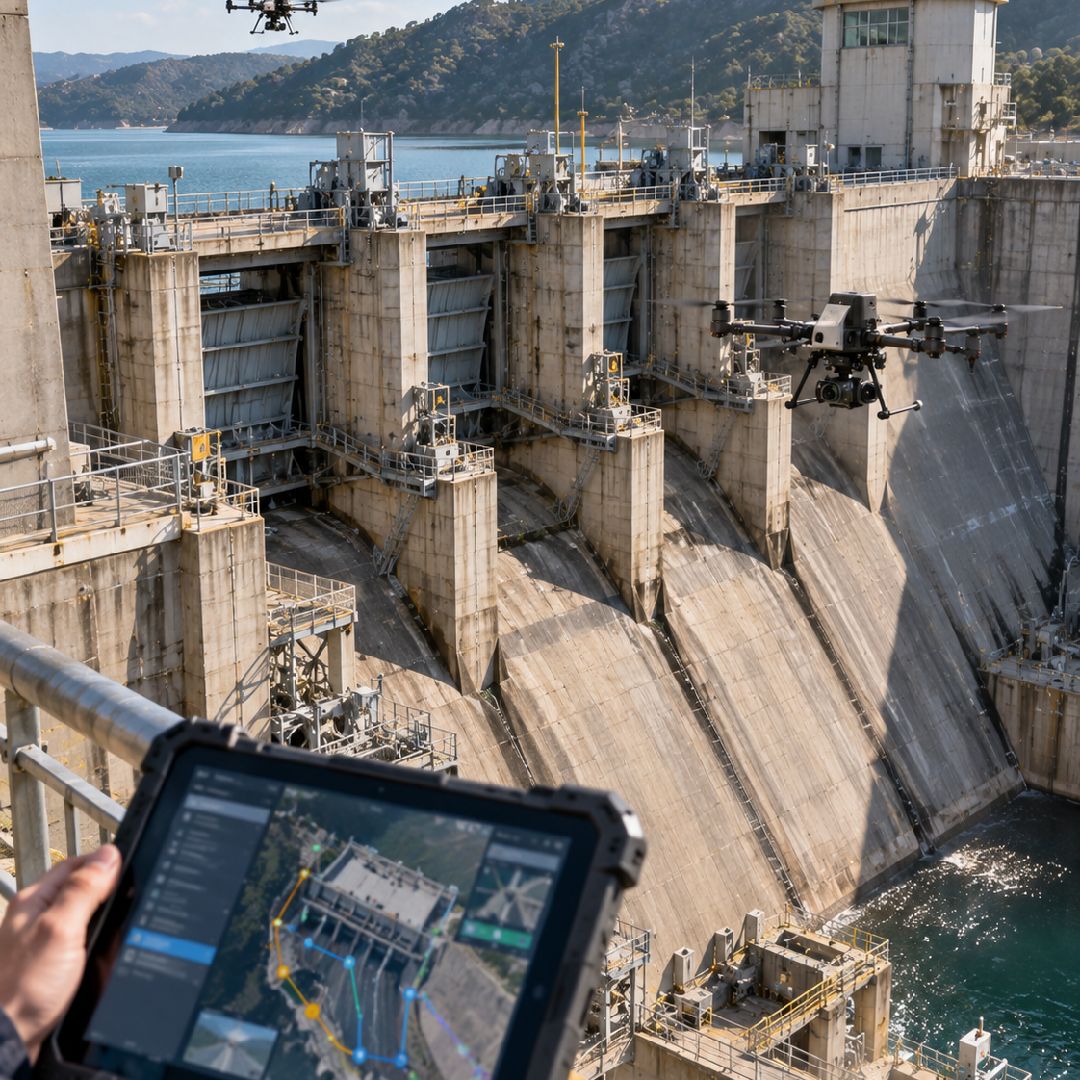
パトロールの最適化においては、カバー範囲の要件、運用効率、および協調ミッション中のドローン間の確実な通信が考慮されます。
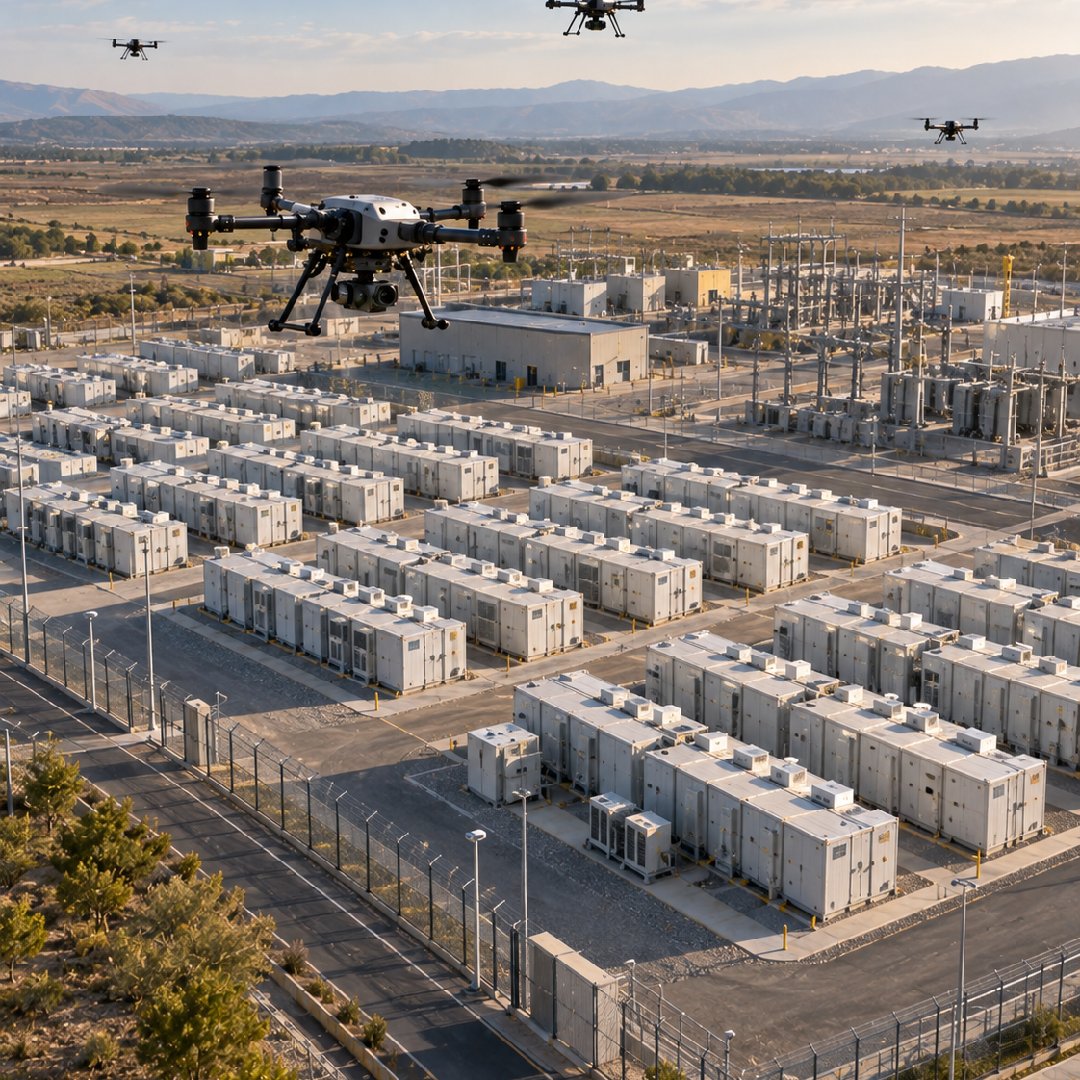
視覚的分析は、検査活動中に遭遇するさまざまな気象条件や照明条件下でも、その有効性を維持できるよう設計されています。
資産の状態や脅威に関するリアルタイムの洞察を提供するとともに、点検データはインフラ運営事業者の管理下に置かれます。
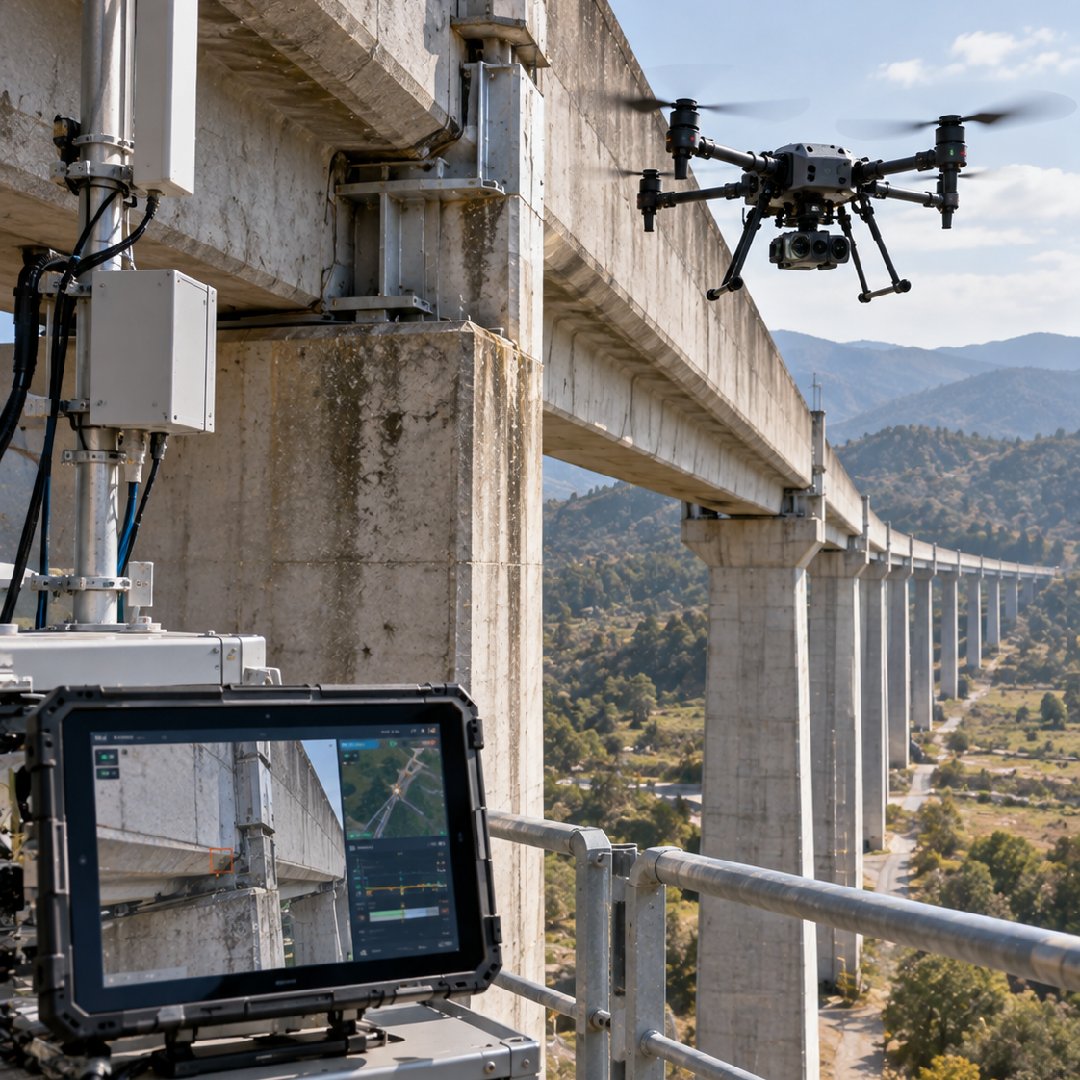
リアルタイムの検知と脅威評価により、自律パトロール運用中のインフラ全体およびプライベートエリアの状況について、より迅速に把握できるようになります。
強化学習は、任務目標周辺におけるUAVの飛行経路を最適化し、指定された作戦区域のより広範囲かつ徹底的な監視を可能にします。
コンピュータビジョンアルゴリズムは、雨や霧、光量の変化といった状況下でも視覚情報を分析し、過酷な環境条件下でも検査を継続できるようにします。
通信状況を考慮した飛行最適化により、複数のUAVが共同運用中に堅牢な通信リンクを維持できるようになり、複雑な環境下でもより一貫性のある自律パトロールが可能になります。
マルチUAV協調、強化学習、および耐障害性の高いコンピュータビジョンを活用し、監視範囲を拡大するとともに、重要インフラのリアルタイム監視体制を強化する。
