


すべての鋳造所
商品管理と取引
データに基づくインサイトと、セキュアで機動性の高いプラットフォームにより、グローバルな商取引を支えるトレーディングエコシステムを変革します。
顧客とマーケティング戦略
パーソナライズされたつながりある体験を通じて顧客エンゲージメントを再構築し、信頼と長期的な価値を築きます。
デジタルエンジニアリング
アイデアをスケーラブルなデジタルソリューションへと転換し、デザイン・テクノロジー・エンジニアリングの力で加速させます。
ステーション・スタジオ
デジタルイノベーションでモビリティハブを再定義し、移動中の人々と企業に、よりスマートでサステナブルな体験を創出します。
サプライチェーン&インダストリー5.0
変化を予測し、目的を持って効率性を実現する、強靭で知的な供給ネットワークを構築します。
サステナビリティ
責任あるイノベーションを推進し、組織がネットゼロ目標を達成し、将来の世代に良い影響をもたらすよう応援します。
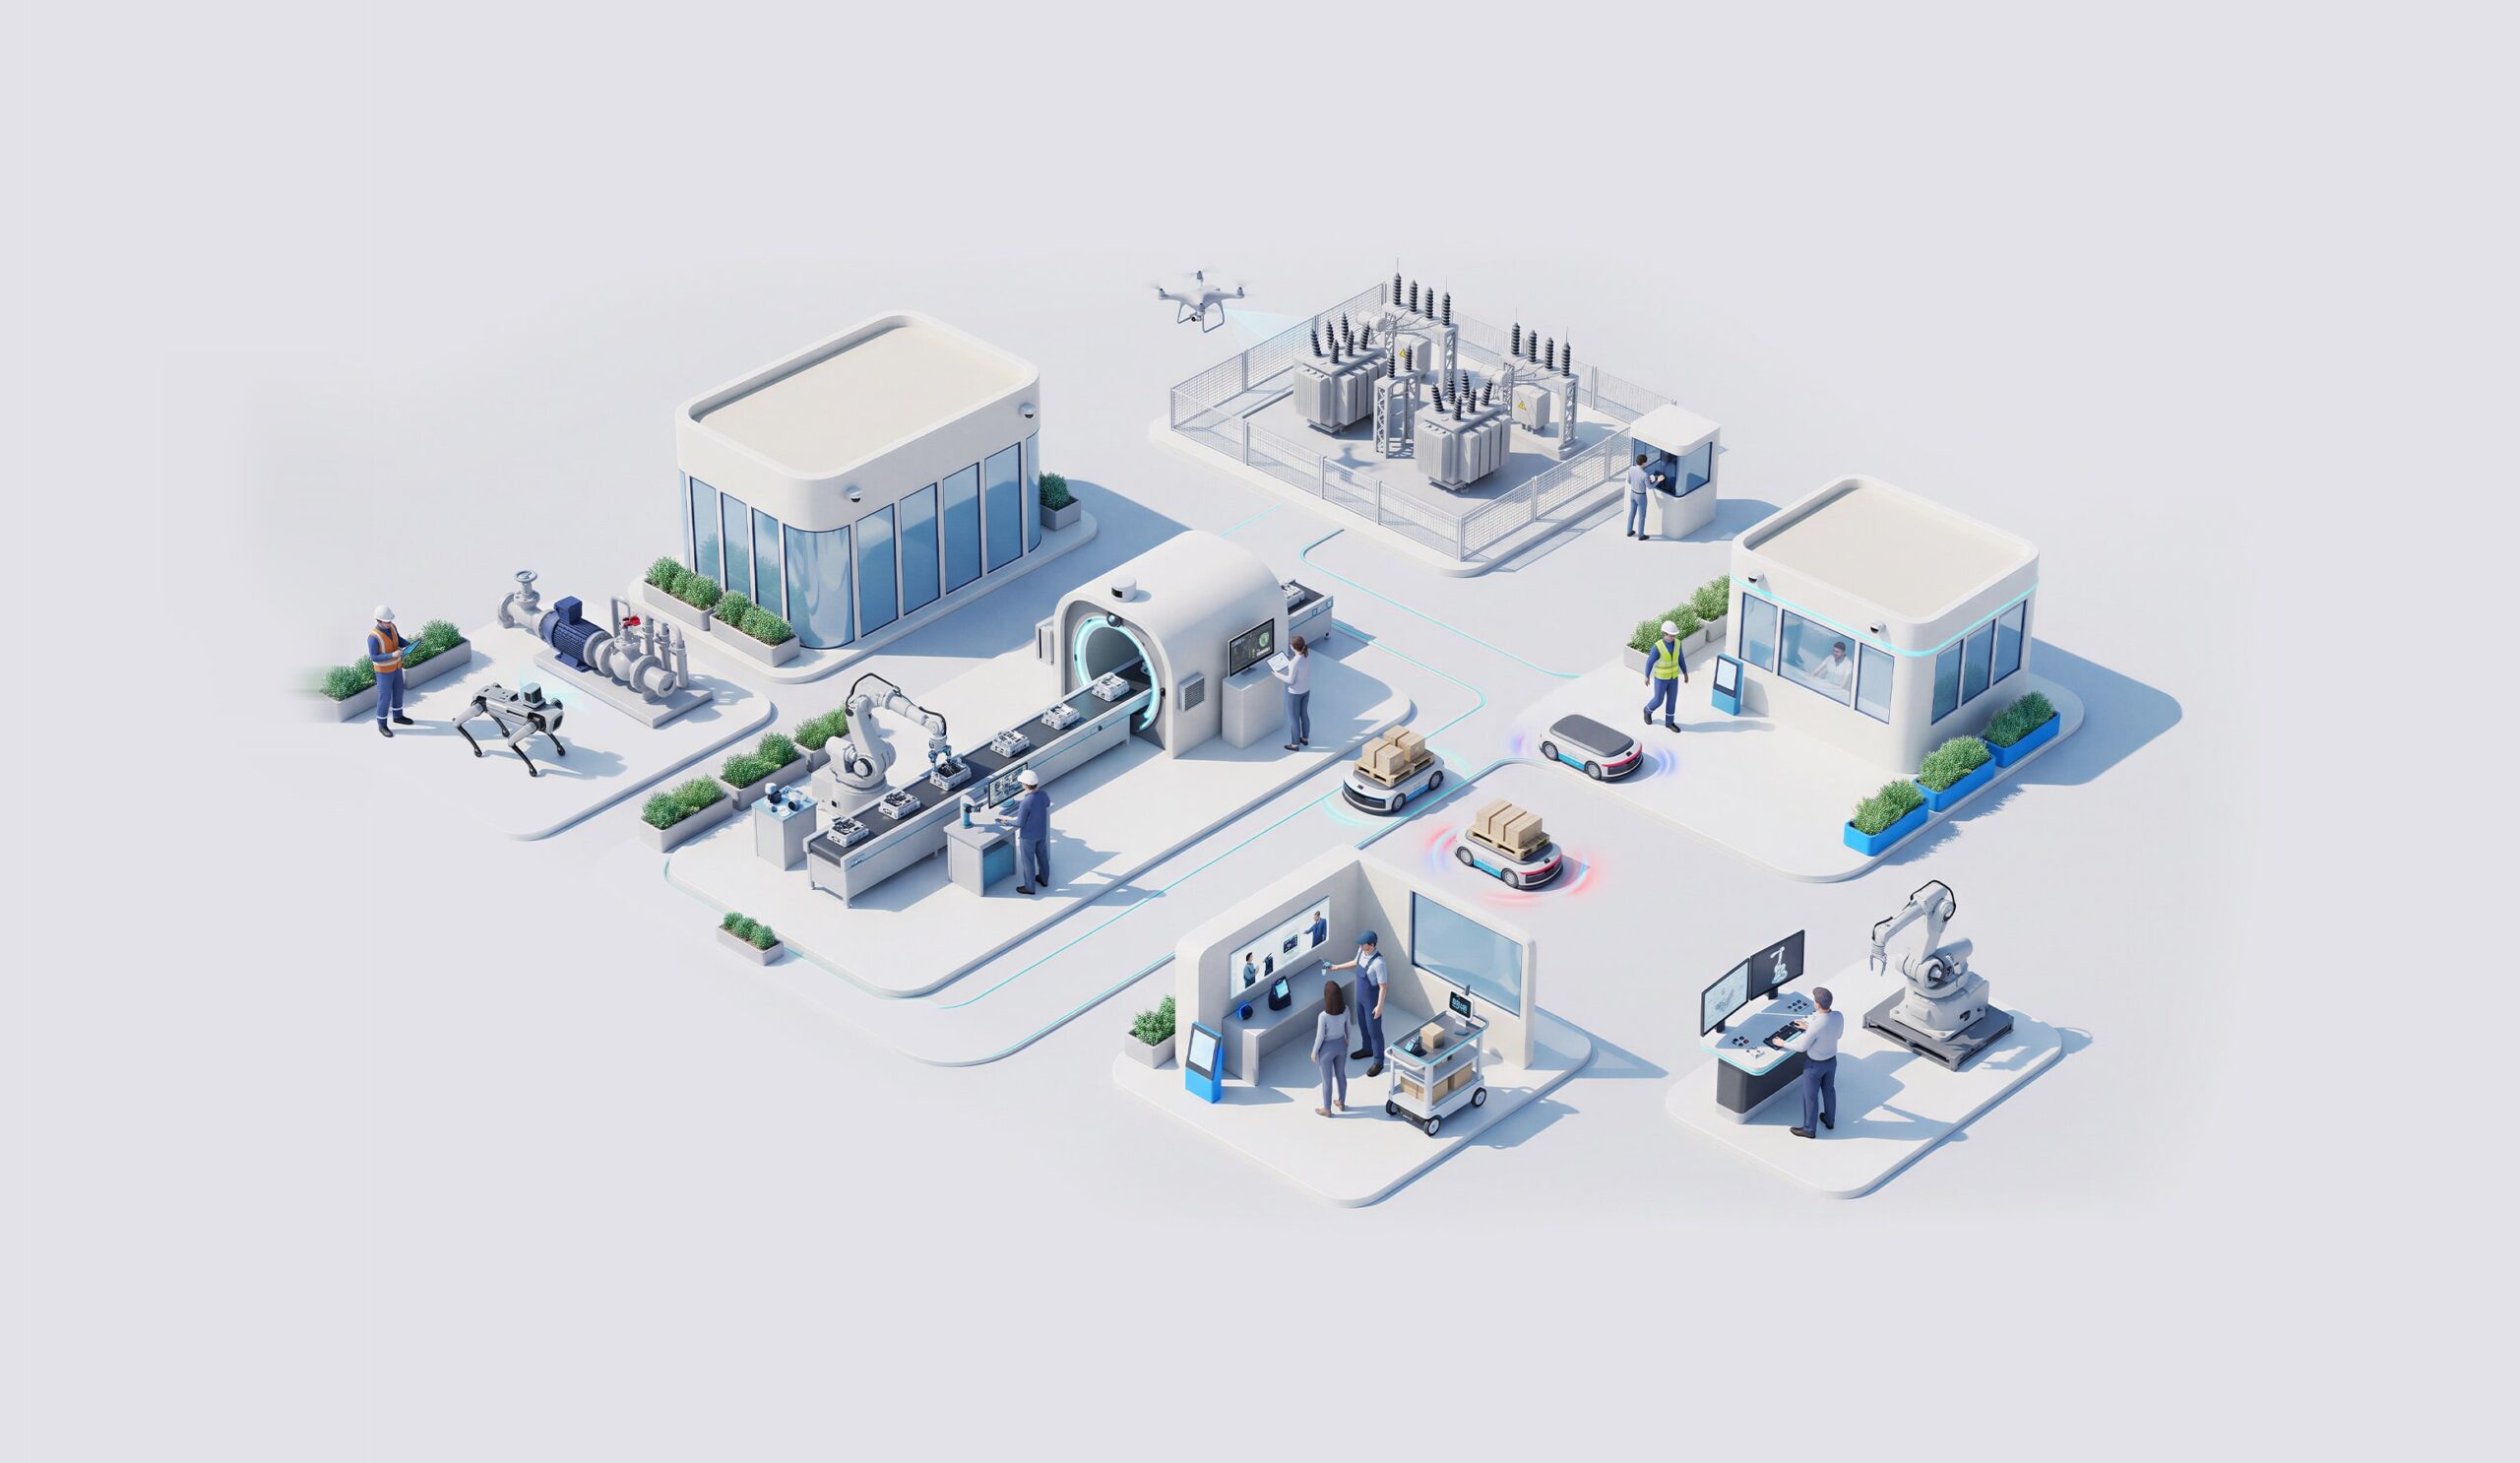
物理AI
フィジカルAIは、機械、ロボット、および物理的な業務に、周囲の環境を認識し、何が重要かを判断し、リアルタイムで行動する能力をもたらします。工場、プラント、店舗、インフラは、状況を感知し、そこから学び、自ら改善できるシステムへと変貌し、物理世界とデジタル世界の間の隔たりを埋めていきます。
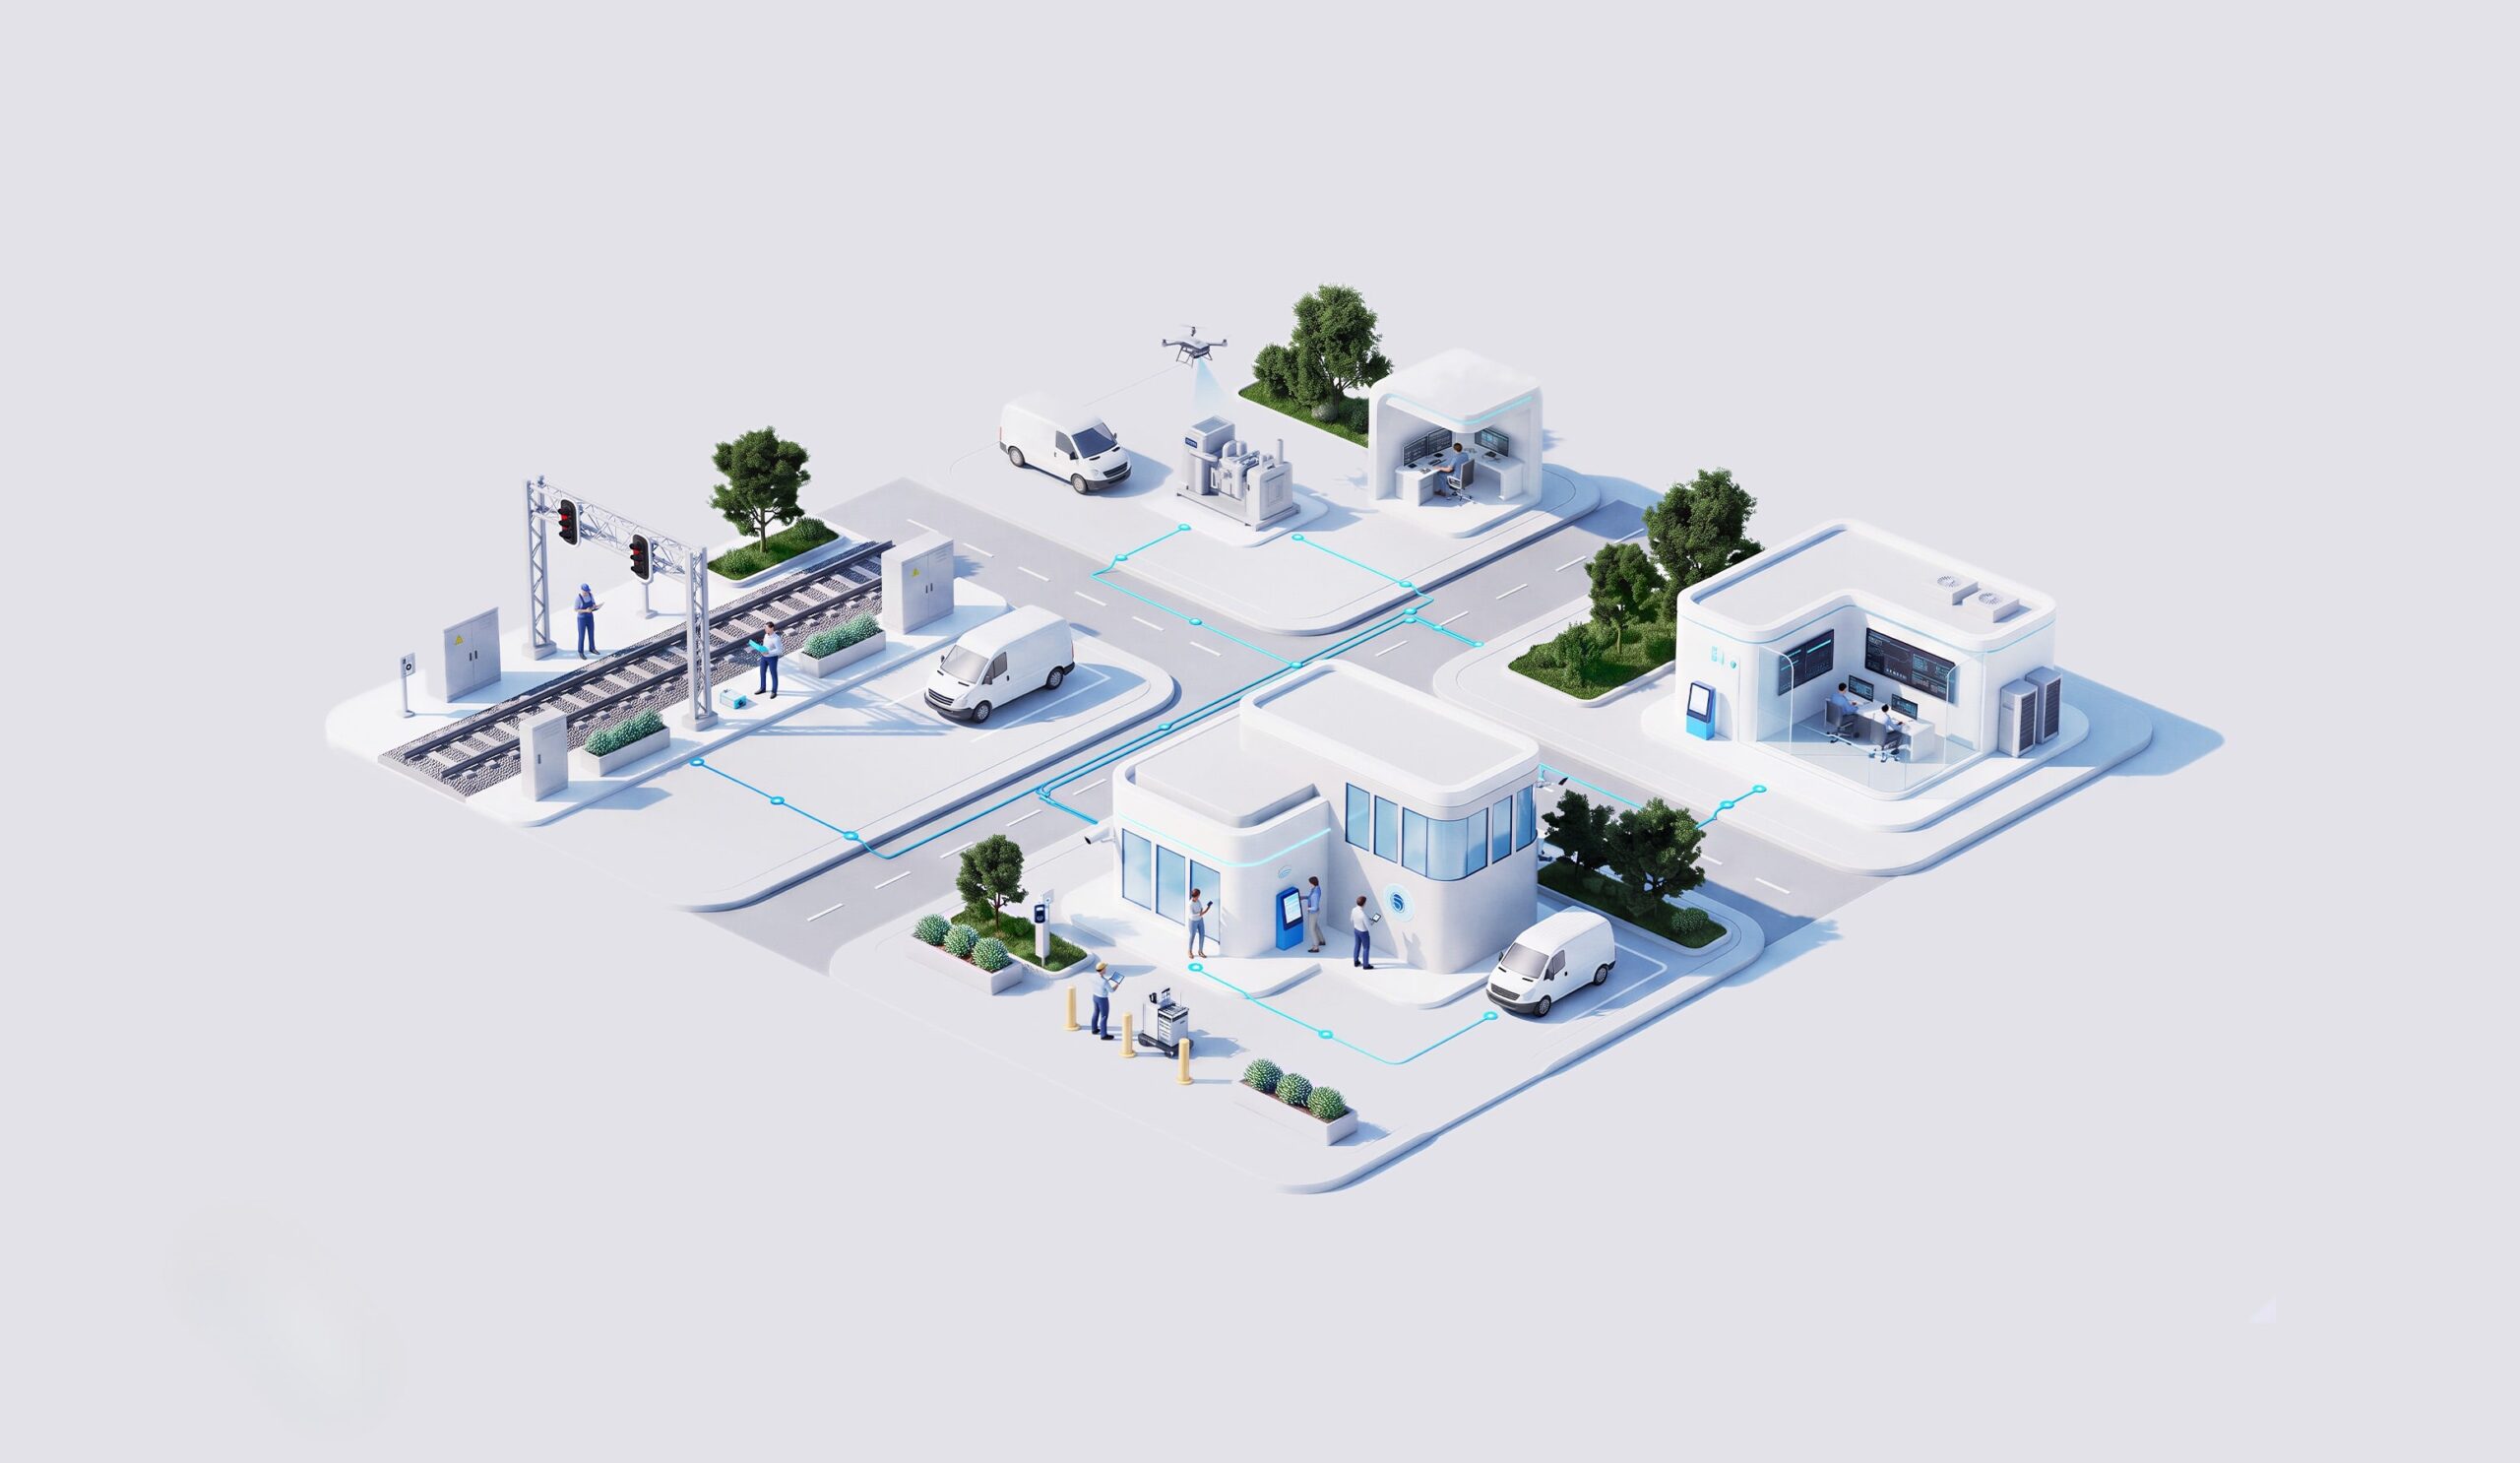
次世代インフラ
インフラとしてのネットワークから、重要かつ自律的でインテリジェントな運用を可能にするコネクテッド・プラットフォームへと。
大規模ロボットシステム向け物理AIオーケストレーター
インテリジェントロボットを実証段階から信頼性の高い運用段階へと移行させるには、高性能な機械だけでは不十分です。ある産業組織は、仮想トレーニング、ミッションのオーケストレーション、再利用可能なロボット機能を結びつける「フィジカルAI」フレームワークを構築し、シミュレーションから実環境への導入に至る体系的な道筋を確立しました。
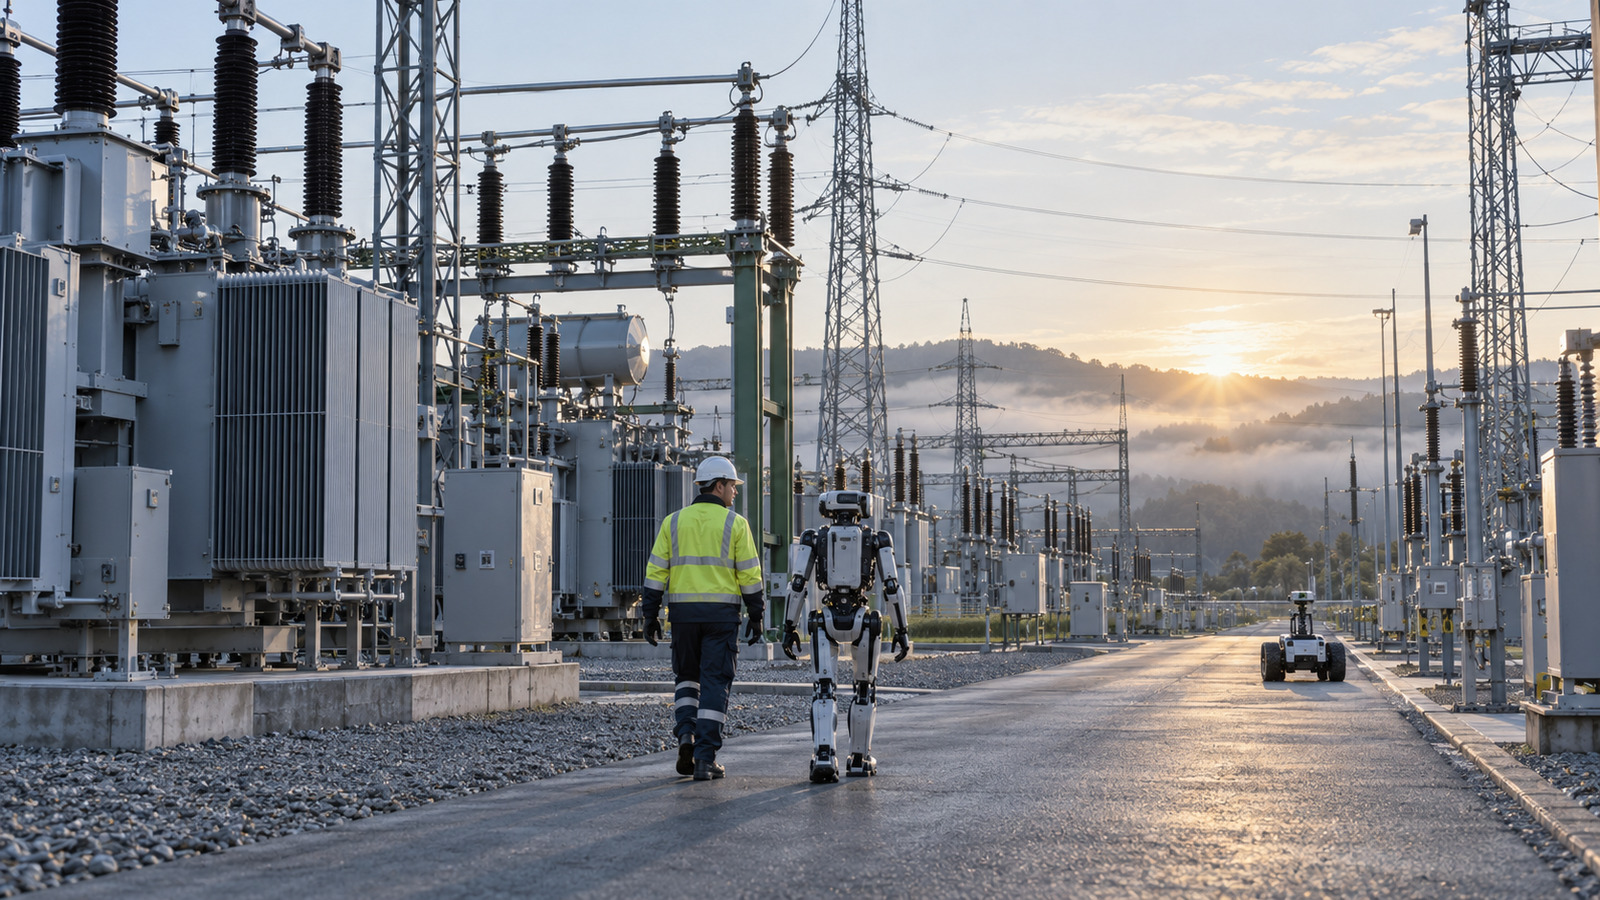
ミッションの調整
計画、実行、および監視の一元化
物理モデルに基づく検証
シミュレーションは導入リスクの低減に寄与する
モジュール関数
ナビゲーション、知覚、操作の再利用
スケール基礎
長期的なロボット工学ロードマップの実現
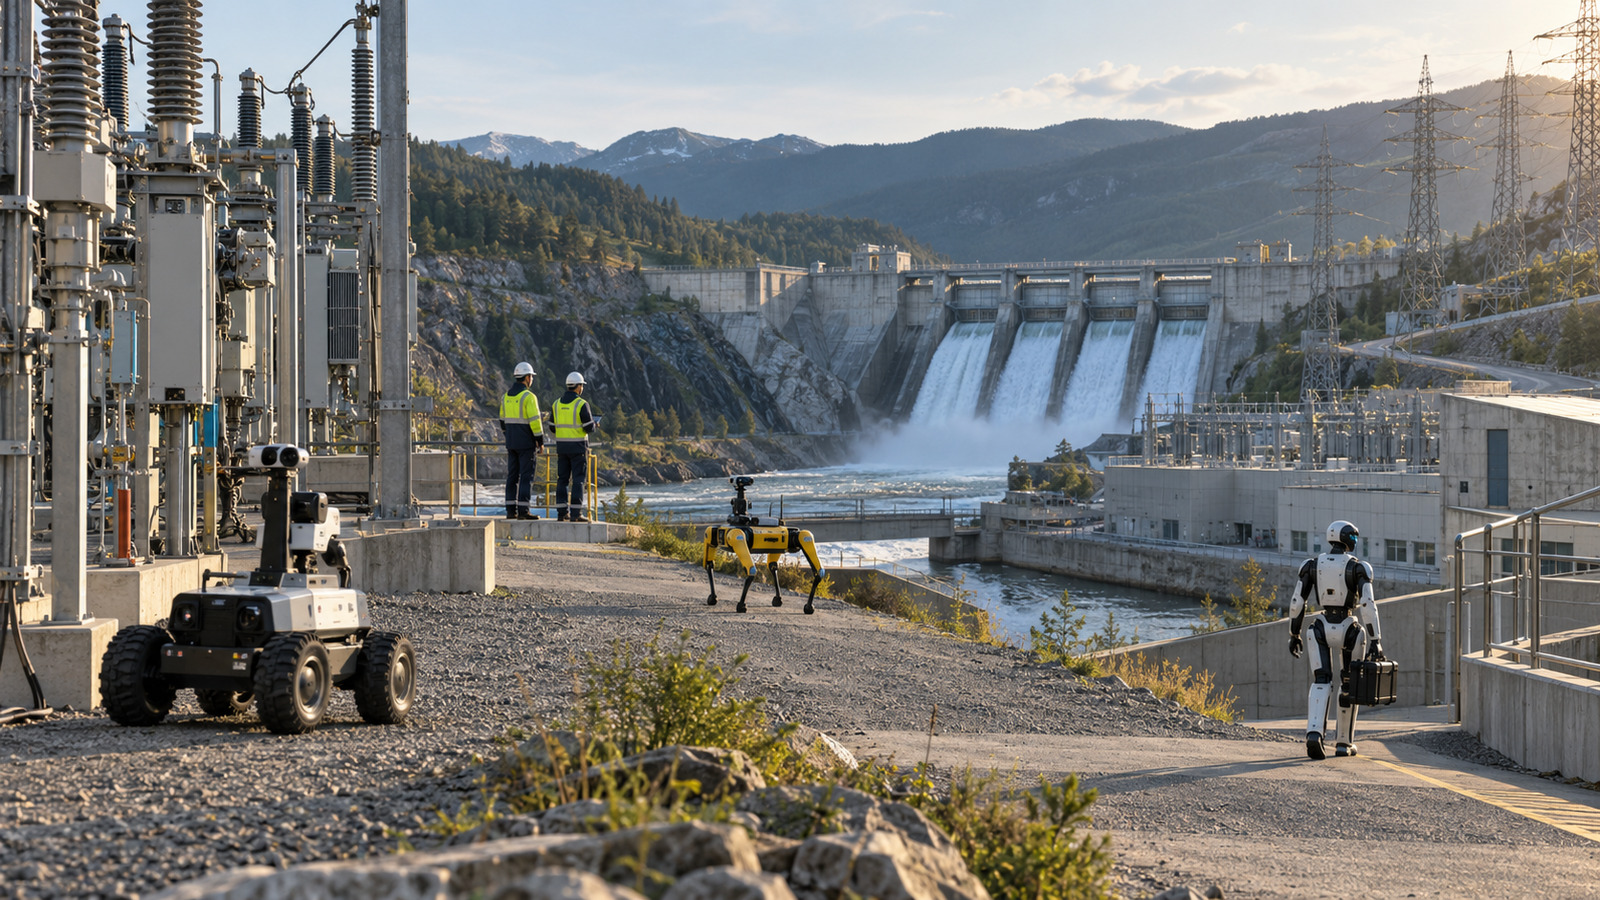
ロボット工学のパイロットプロジェクトから、拡張可能な物理AI運用モデルへ
あるフレームワークは、仮想訓練、ミッションコントロール、および再利用可能なロボット機能を統合し、より安全で再現性の高い展開を実現します。
有望なロボット技術を、再現性のある運用へと転換する
クライアントには、開発、検証、現場での実行を結びつけ、かつ運用チームが確認、追跡、再利用可能なエビデンスを生成できる、一貫性のある運用モデルが必要とされていました。
主な課題
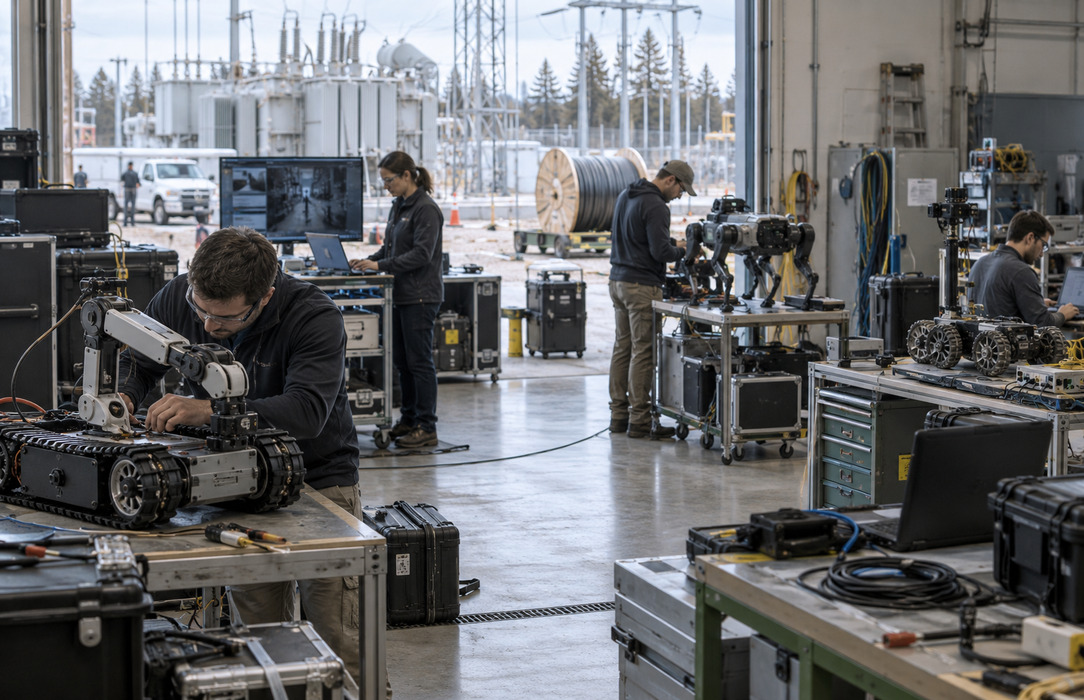
1: 連携が取れていない開発環境
ロボットアプリケーションは、別々のツールや環境で開発されていたため、シミュレーション、ミッション設計、および実機での実行間の一貫性が損なわれていた。
ロボットアプリケーションは、別々のツールや環境で開発されていたため、シミュレーション、ミッション設計、および実機での実行間の一貫性が損なわれていた。
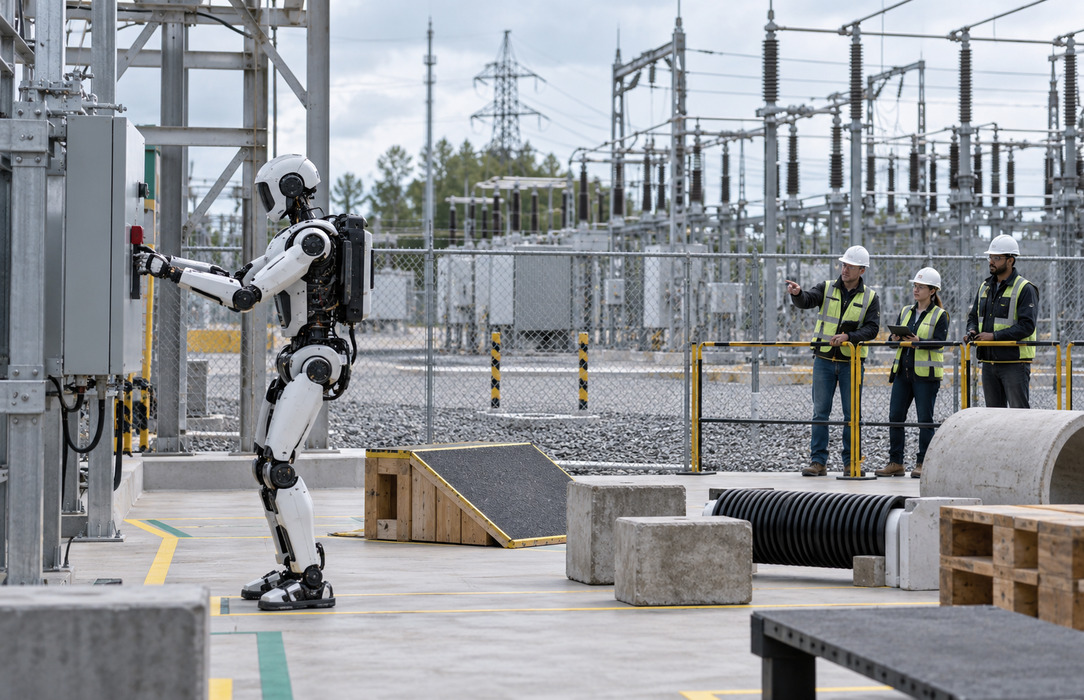
2: シミュレーションから実運用への移行の難しさ
この取り組みでは、ロボットが実際の運用に投入される前に導入リスクを低減するため、物理法則に基づいた検証とデジタルツインの同期化が必要とされました。
この取り組みでは、ロボットが実際の運用に投入される前に導入リスクを低減するため、物理法則に基づいた検証とデジタルツインの同期化が必要とされました。
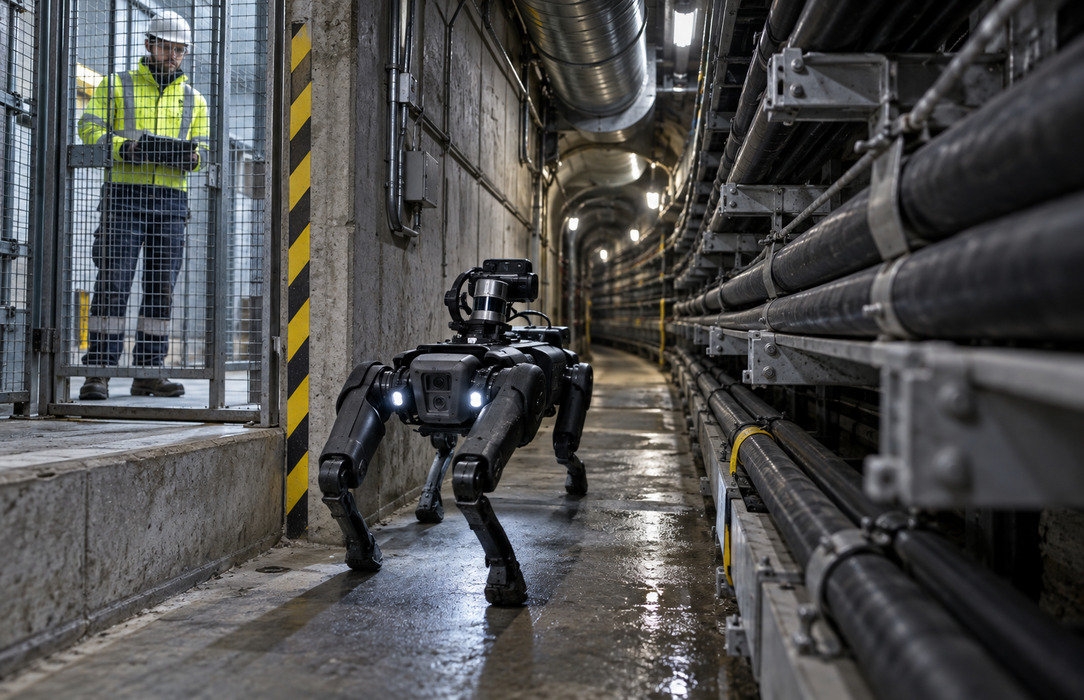
3: 実地での証拠を具体的な行動につなげる必要性
ロボティクス、マシンビジョン、その他の物理技術は、膨大な量の証拠を生み出す可能性があります。エンジニアリング、運用、保守の各チームには、その証拠を精査し、追跡し、それに基づいて行動を起こすためのワークフローが必要でした。
ロボティクス、マシンビジョン、その他の物理技術は、膨大な量の証拠を生み出す可能性があります。エンジニアリング、運用、保守の各チームには、その証拠を精査し、追跡し、それに基づいて行動を起こすためのワークフローが必要でした。
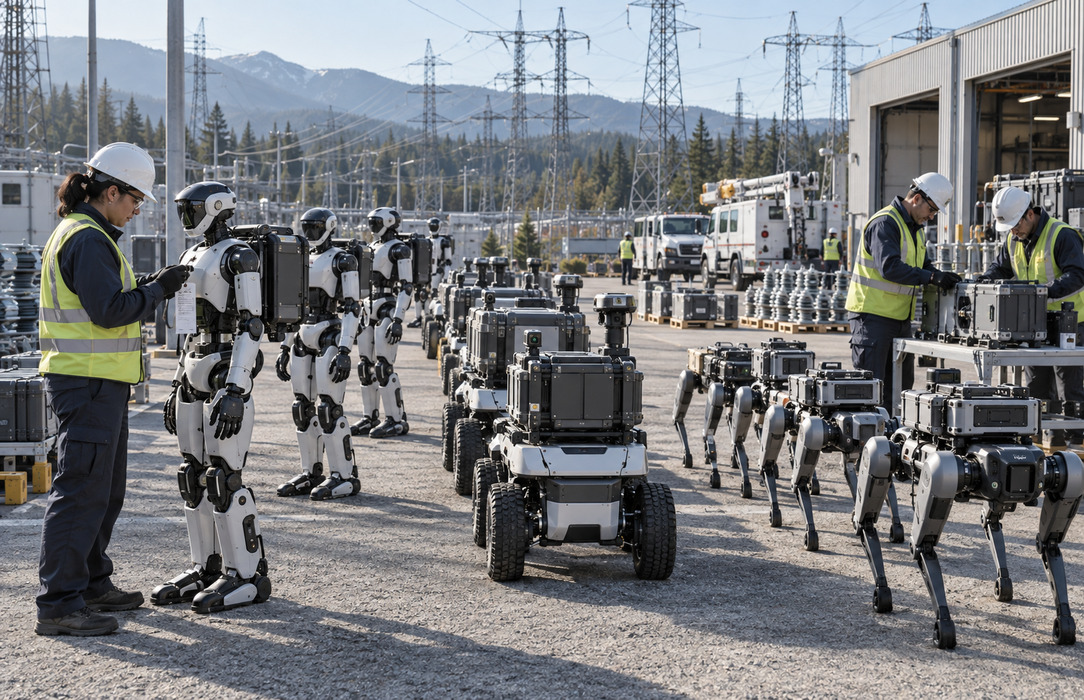
4: 孤立したパイロットプロジェクトを超えたスケールアップ
より広範な運用へと移行するには、再利用可能なロボット機能、再現性のあるミッション、そして異なるロボットタイプ間での一元的な調整が必要でした。
より広範な運用へと移行するには、再利用可能なロボット機能、再現性のあるミッション、そして異なるロボットタイプ間での一元的な調整が必要でした。
解決策
フィジカルAI用のデプロイメントファクトリ
このデリバリーモデルは、再利用を念頭に設計されたエンドツーエンドのフレームワークにおいて、ロボット開発、仮想および実環境での検証、ミッションの調整、および運用後のフォローアップを連携させたものである。

統合型物理AIフレームワーク
共通のフレームワークがシミュレーションと実世界のロボティクスを結びつけ、アプリケーションの開発と展開のための統一された基盤を構築した。
オンラインおよび対面でのトレーニング
物理ベースのシミュレーションと同期化されたトレーニング環境により、実際の運用環境に移行する前にロボットの挙動を検証することが可能となった。
運用証拠のワークフロー
現場でのデータ収集、処理、確認、およびフォローアップが連携されたことで、実世界の証拠を工学的な判断や運用上の意思決定に反映させることが可能となった。
一元的なオーケストレーションと再利用可能な関数
ミッションの計画、実行、監視は一元化され、一方で、ナビゲーション、知覚、操作に関するモジュール化された機能により、各ミッション間で繰り返し利用が可能となった。
影響
大規模なロボット工学に向けた、より強固な基盤
このイニシアチブでは、物理ベースのシミュレーションとデジタルツインの同期を活用し、導入リスクの低減を支援する、拡張性のあるロボット導入ファクトリー手法を確立しました。ナビゲーション、知覚、操作のための再利用可能な機能は、長期的なフィジカルAIおよびヒューマノイドロボットの導入に向けた基盤を提供します。
