


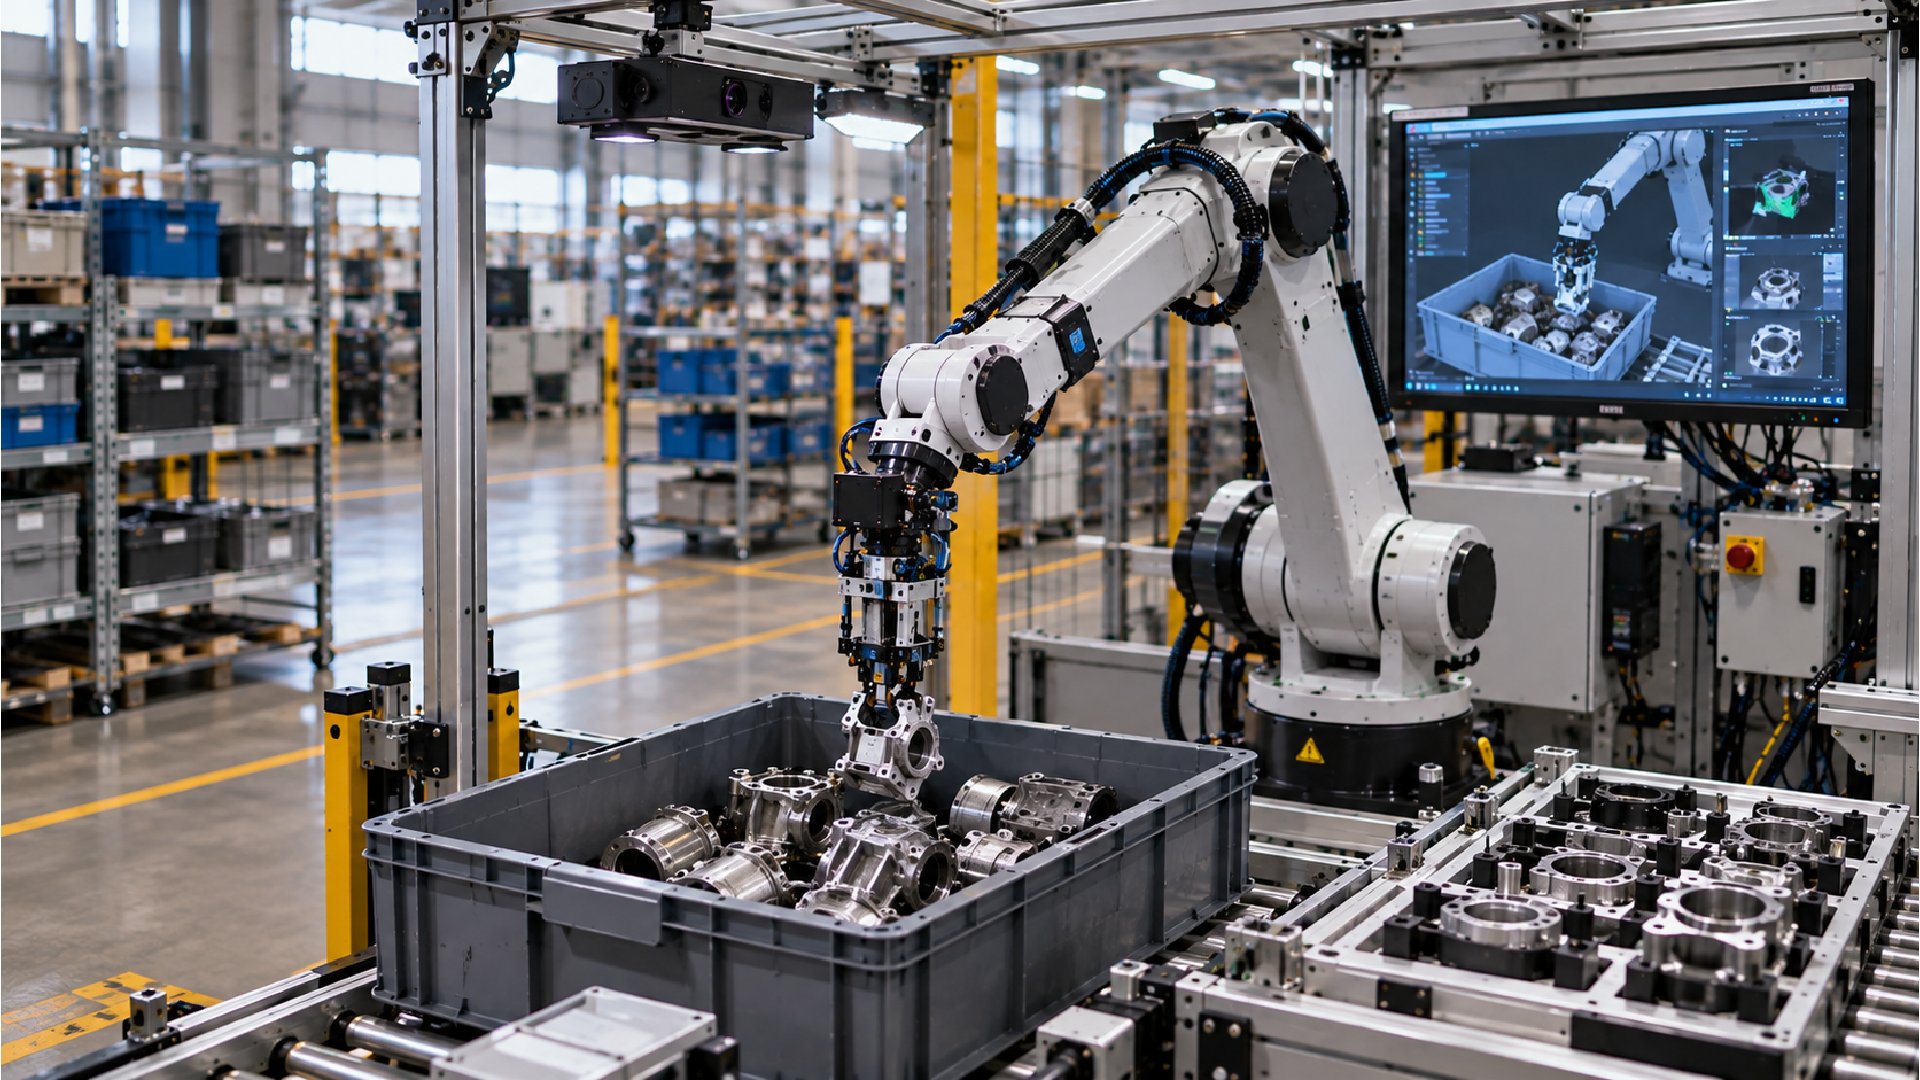
デジタルツインを搭載した自律型ロボットアーム
自律型ピック・アンド・プレースには、単調な作業をロボットアームに置き換えるだけでは不十分です。システムは、物体の位置を認識し、それに到達する方法を決定し、仮想環境内で物理的な動作を正確に再現できなければなりません。実際の運用データとシミュレーションを連携させることで、実際の製造や物流プロセスに影響を与える前に、動作を精緻化するための制御された環境を構築することができます。
物理環境と仮想環境を連携させることで、オペレーターはロボットの動作を改善しつつ、可能な限り本番環境でのテストや調整を回避することができます。

オブジェクトの姿勢推定により、ロボットアームがターゲットに接近する際に、より正確かつ再現性の高い操作を行うために必要な位置および姿勢データが得られます。
オペレーターは、シミュレーションでロボットの動作を確認し、その動作を実機システムに適用する前に、動作上の問題を特定することができます。
試験プロセスの一部を仮想環境に移行することで、稼働中の機器に対して直接実験を行うことに伴う業務への支障を最小限に抑えることができます。
強化学習は、さまざまな目標位置を伴う反復的な課題において、目標指向的なアーム動作を自律的に算出することを可能にする。
NTTデータのサポート体制は?
NTT DATAは、物理的なロボットシステムとそのデジタルツインを連携させ、動作挙動をリアルタイムで再現できるようにしています。
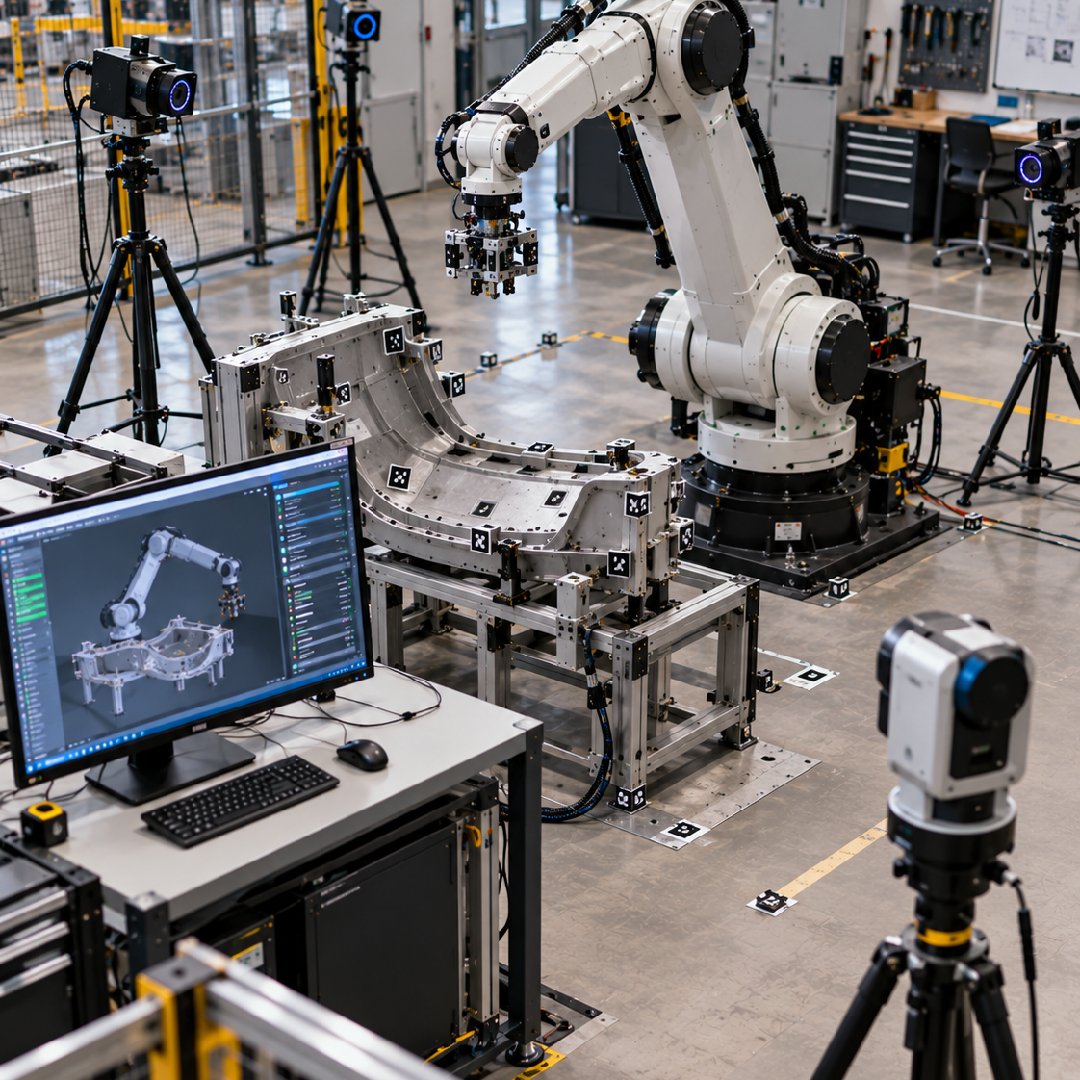
物理環境からの情報は、仮想モデル内で利用可能となり、テストと解析の同期化を支援します。
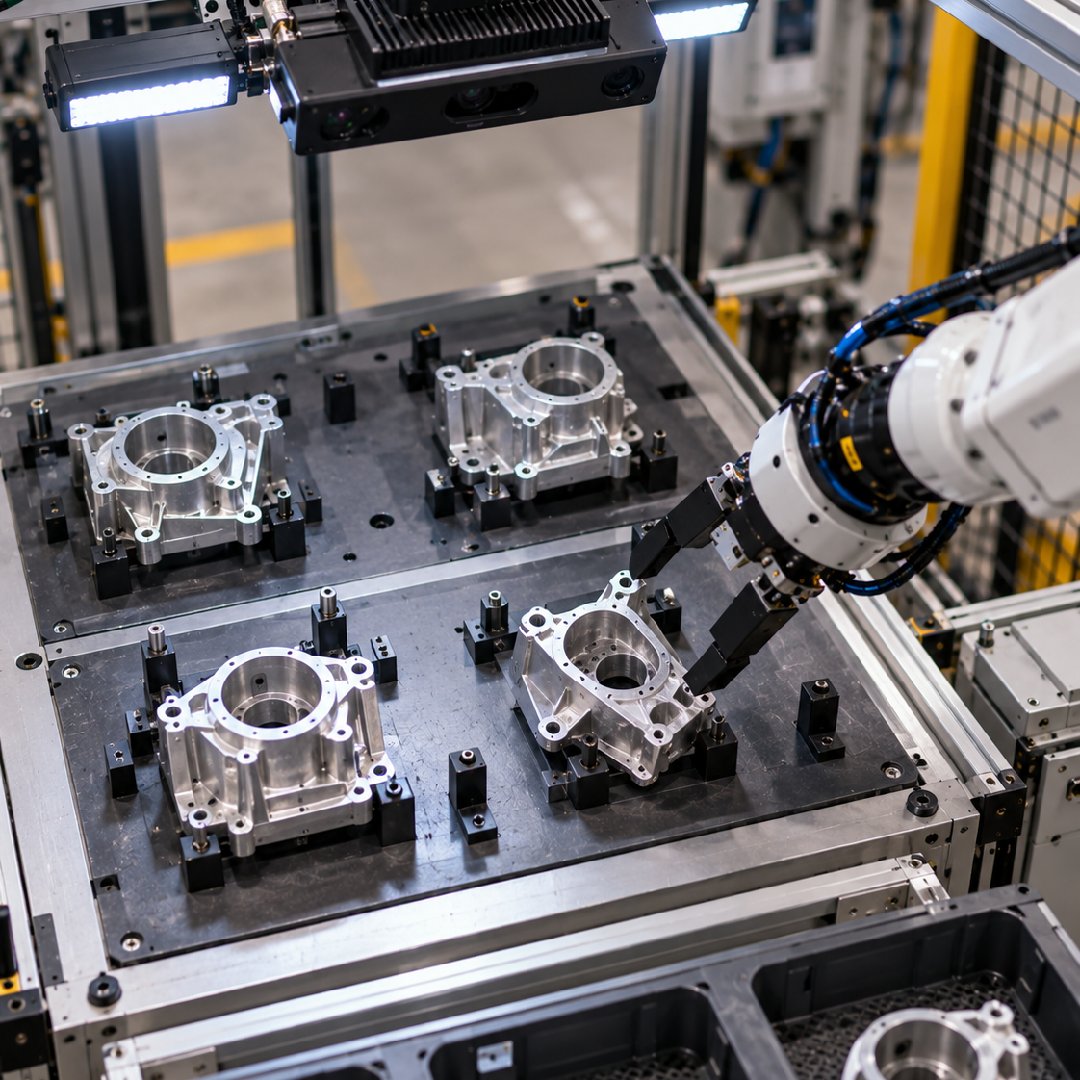
コンピュータビジョンは、カメラからの入力を処理し、ロボットアームが操作すべき物体の姿勢を推定します。
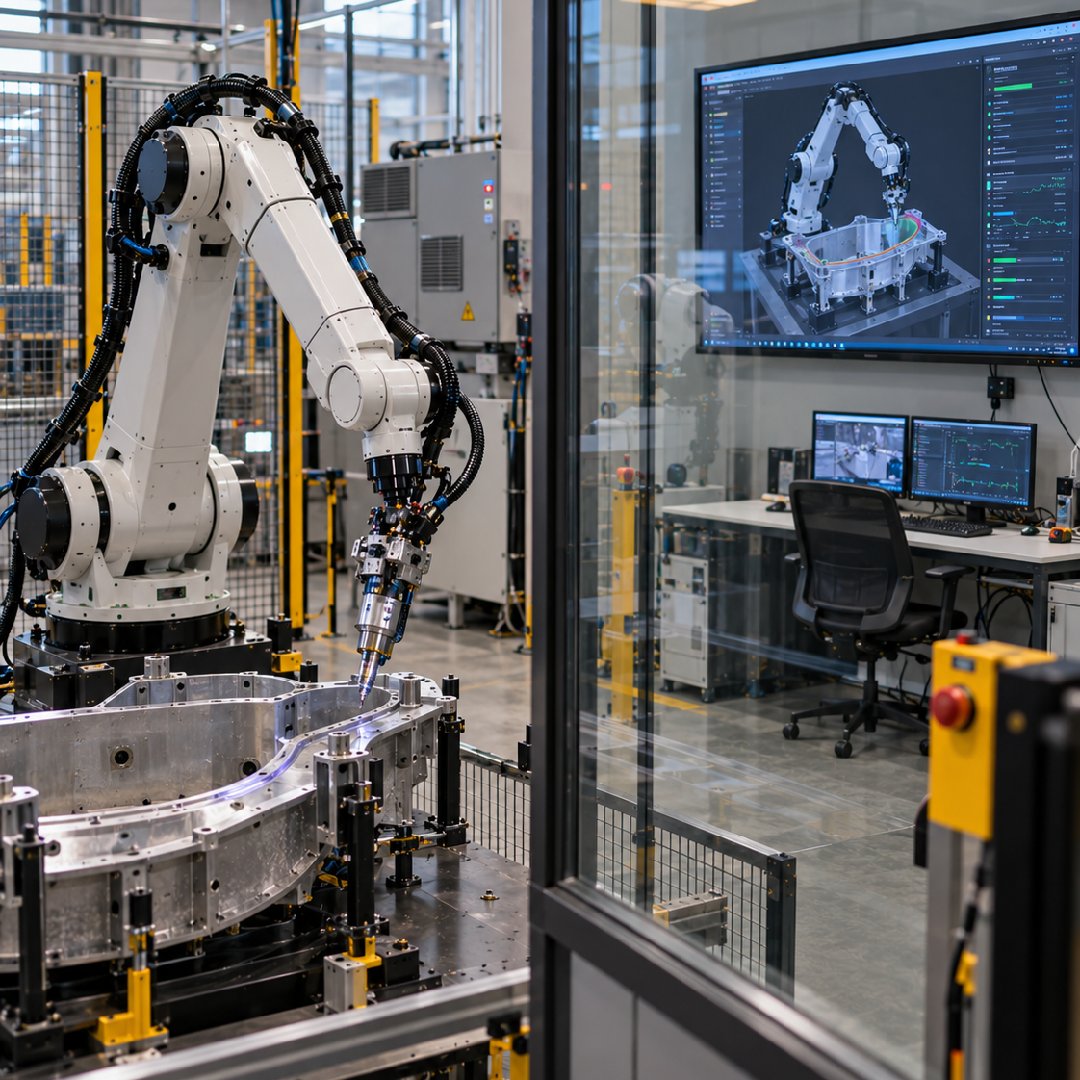
強化学習は、所定の目標位置に到達するためにアームをどのように動かすべきかを計算するために用いられる。
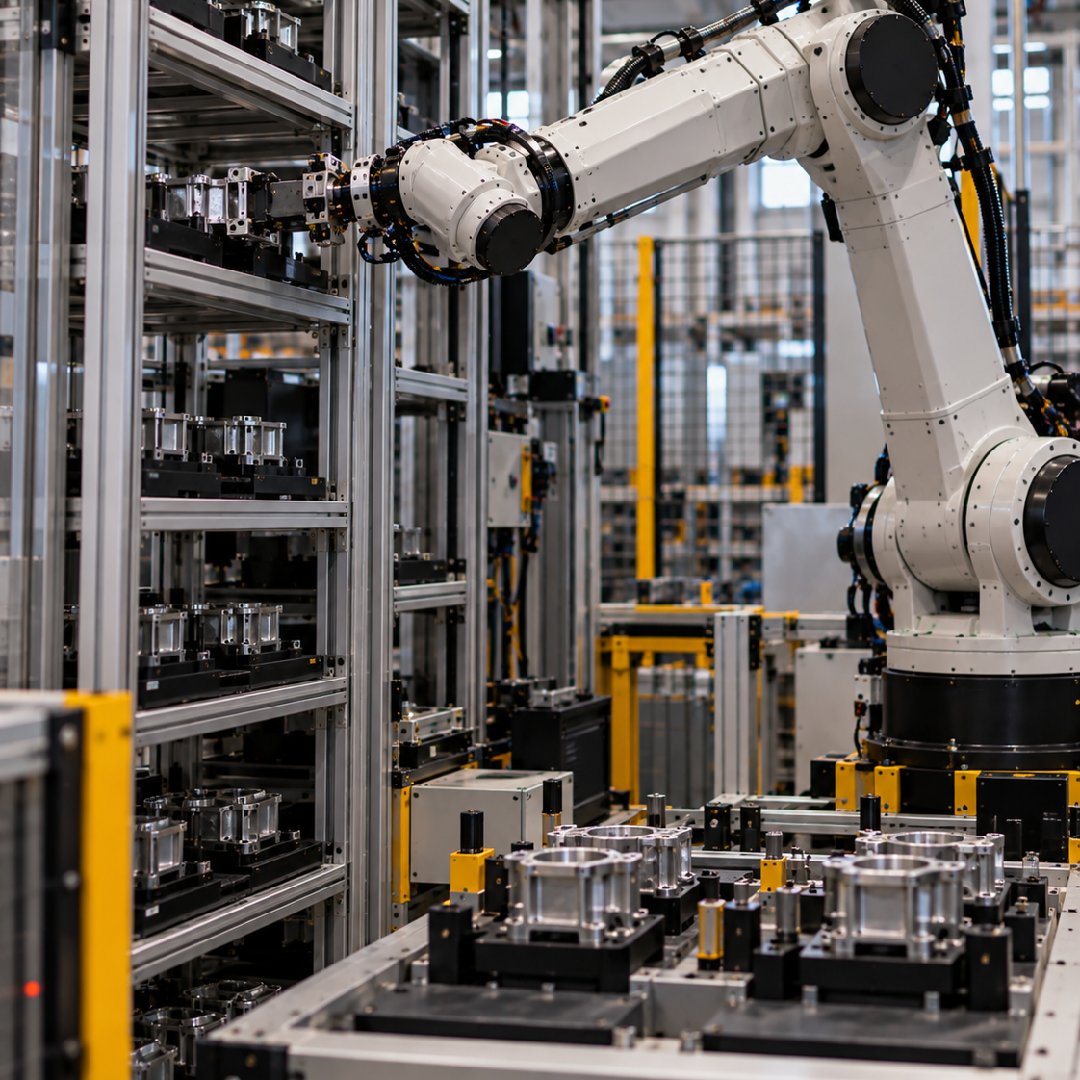
ロボットの動作は、実際にその動きを実行する前に、仮想環境内でシミュレーションを行い、改良を加えることができます。
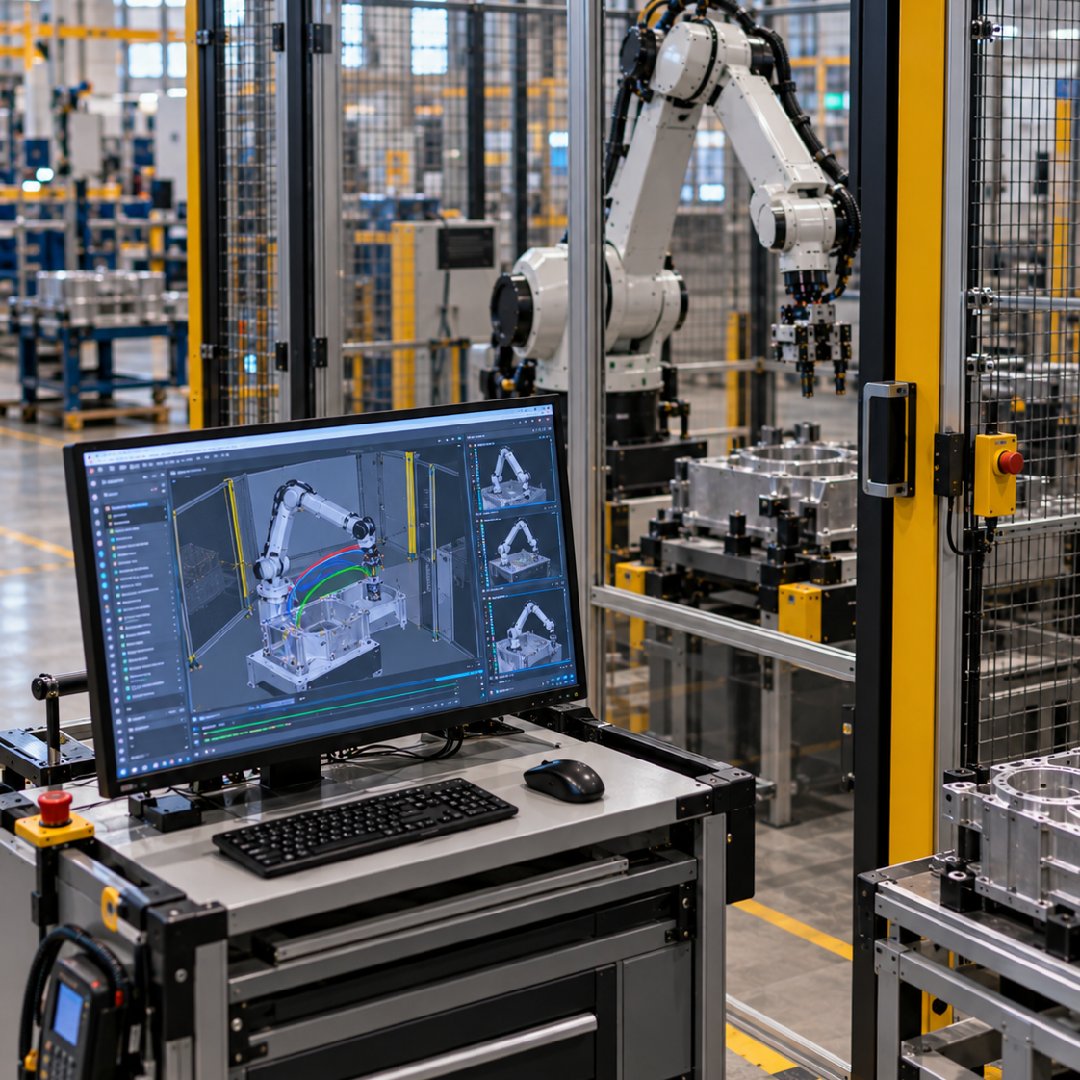
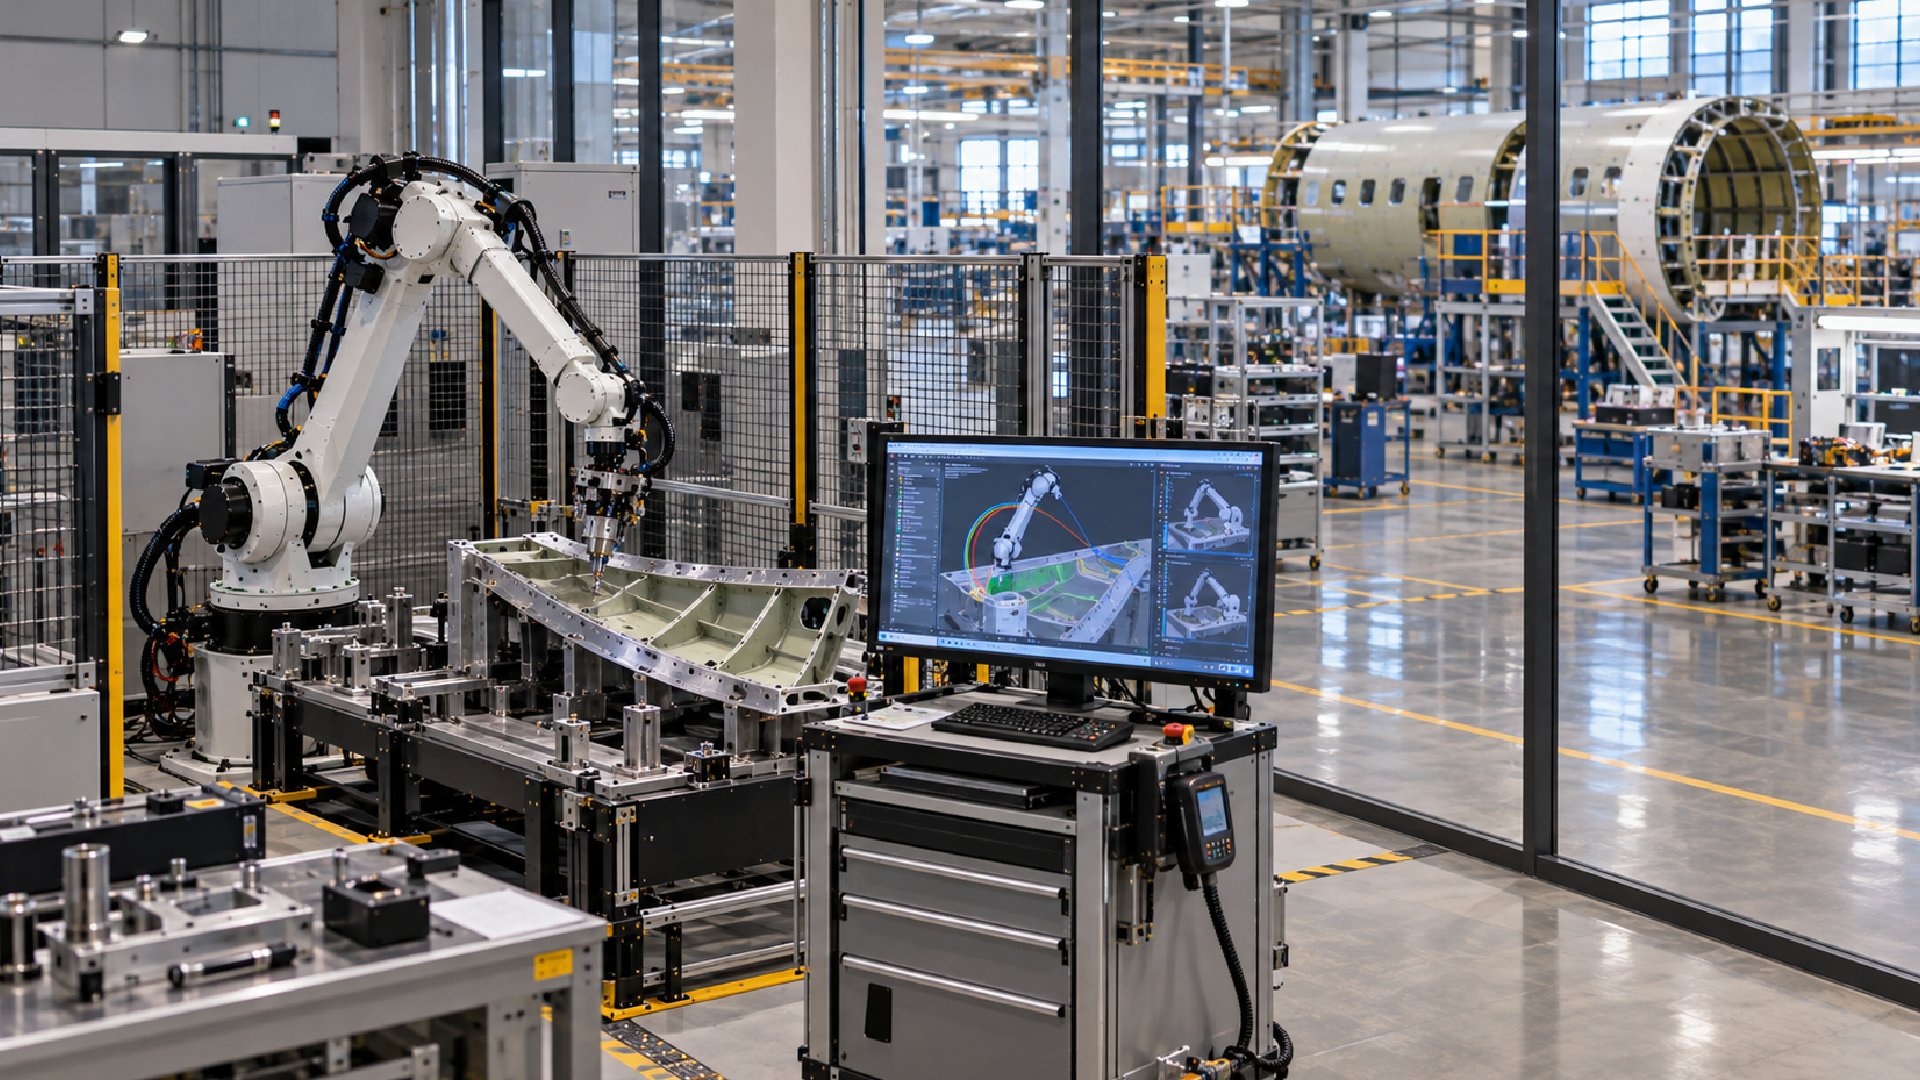
リアルタイムシミュレーションにより、実際に導入する前に動作上の潜在的な問題点を明らかにできるため、オペレーターは生産設備で変更点をテストすることなく、ロボットの動作を微調整することができます。
仮想検証により、テストプロセスの一部が実稼働環境から切り離されるため、実機ロボットでの直接的な試行錯誤に伴うダウンタイムを最小限に抑えることができます。
カメラを用いた姿勢推定により、位置および向きのデータが得られ、これによりロボットアームは、ピック・アンド・プレース作業に必要な空間的精度をもって対象物へ接近することができる。
強化学習は、目標指向的なアームの動きを算出し、各動作をそのタスクのために特定された目標位置に合わせながら、反復的なハンドリング動作の自律的な実行を支援する。
