ビジョンベースのロボットピッキング
2台のロボットを1つのサイクルに統合するには、現場への導入に先立ち、シミュレーションを行う必要がありました。

モデルの調整とパラメータ化により、新しい部品品番を導入するために必要な労力とリードタイムを削減できます。
シミュレーションによる事前検証を行うことで、実機での反復試験、試運転の負担、および導入時の業務への支障を軽減できます。
単一のロボットアーキテクチャを採用することで、統合や保守の複雑さを軽減しつつ、セルの稼働率を向上させることができます。
認識能力と制御能力の向上により、ピッキングミスが減少し、一貫性が向上し、不良品の削減につながる。
NTTデータのサポート体制は?
NVIDIA Omniverse は、ロボット、グリッパー、および対象部品について、リアルな挙動を備えた高精度なシミュレーションを生成します。
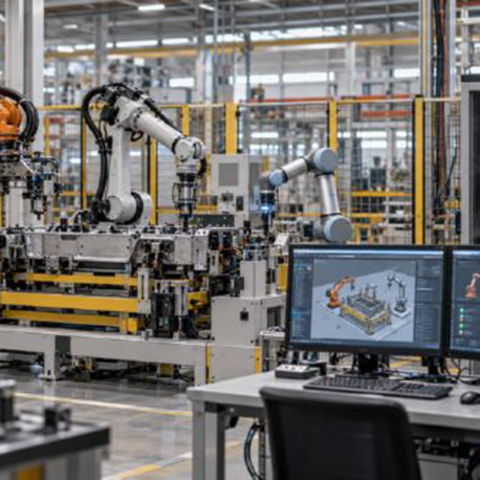
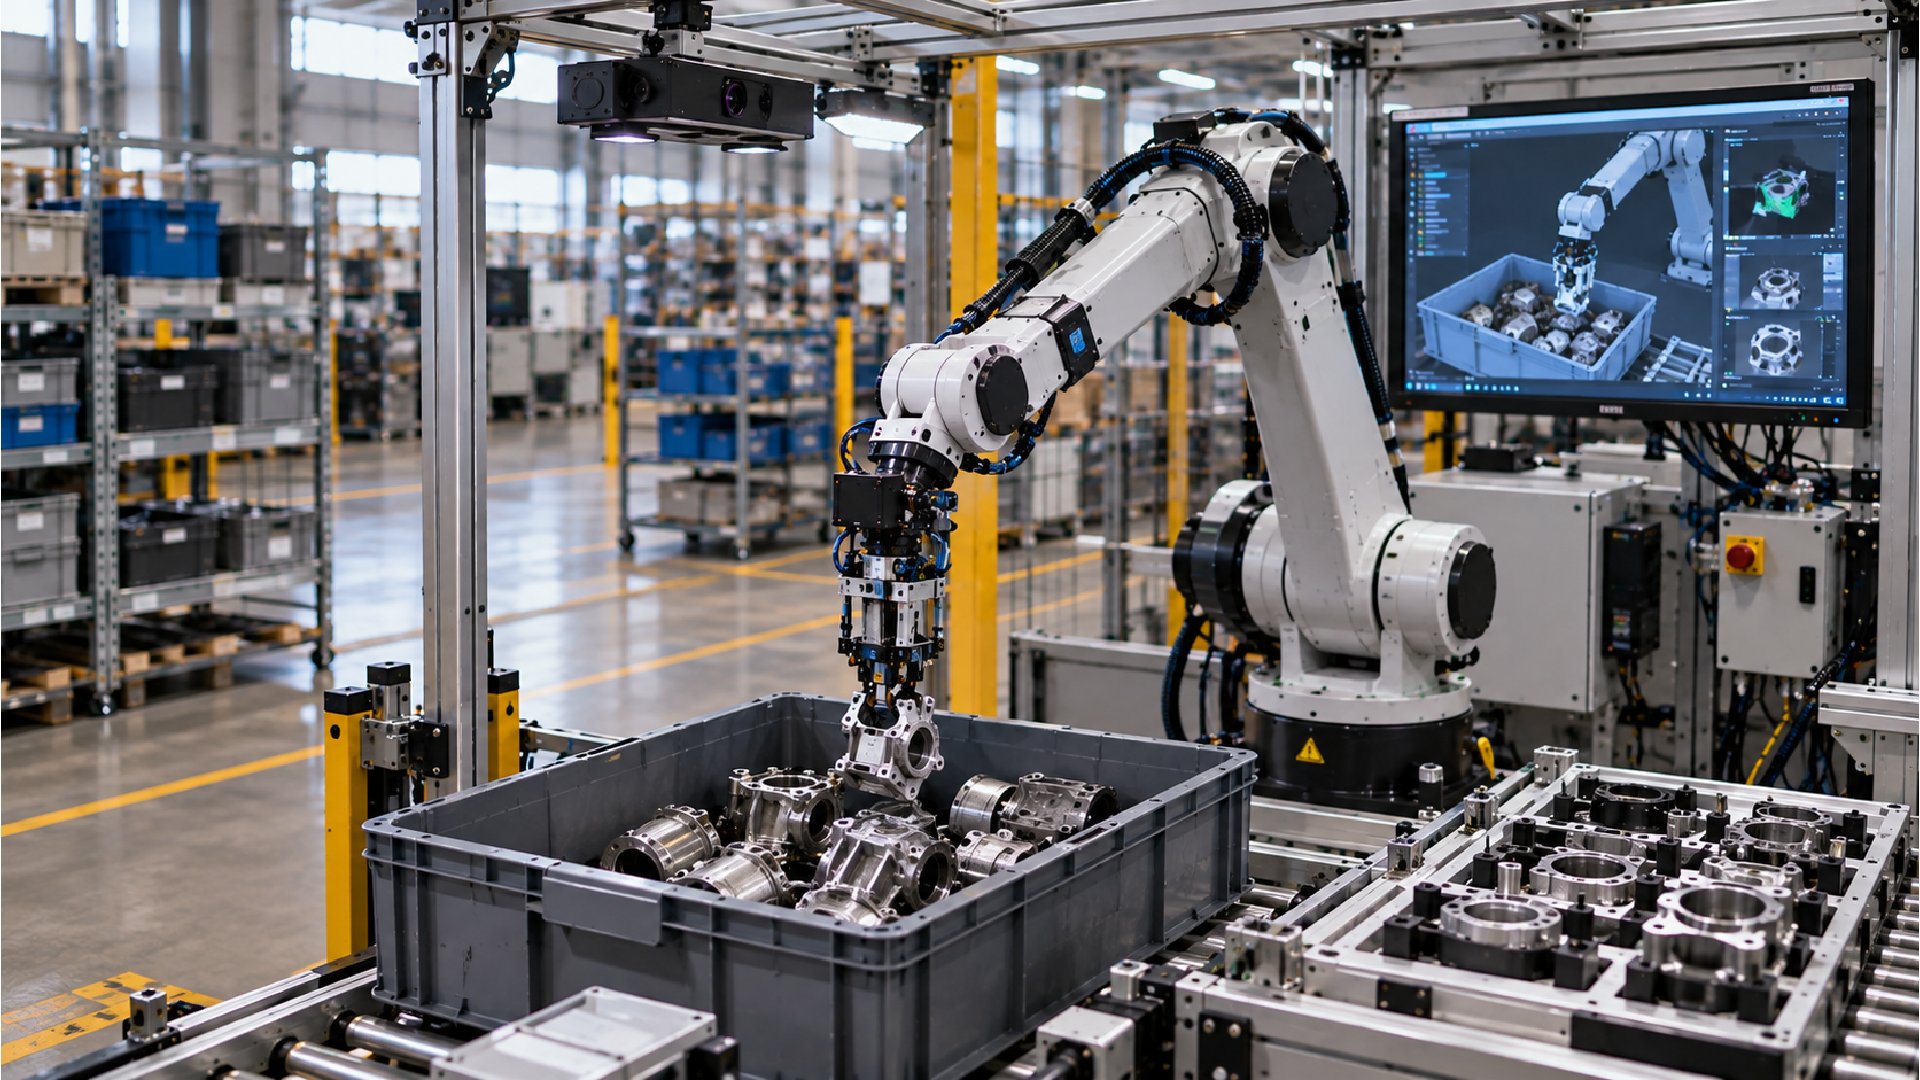
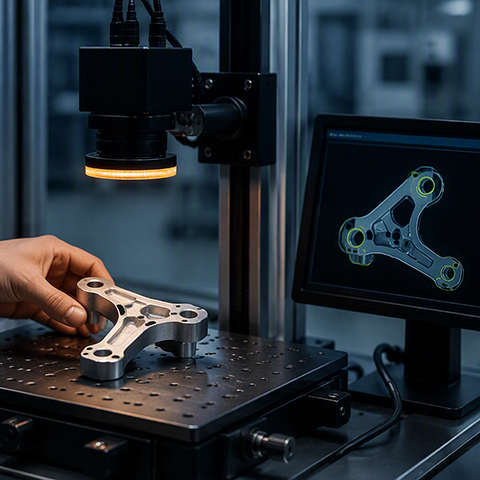
NVIDIA FoundationのPoseモデルは、ターゲットコンポーネント上で微調整が行われ、ワンショットアプローチを用いて新しいバリエーションに適応します。
制御ロジックがピック・アンド・プレース全体の効率化に向けて調整されるにつれ、タスクの実行とサイクル管理が向上していく。
このソリューションは、スライダー本体やプーラーなどの構成部品にも適用され、信頼性を高めるためにグリッパーの動作戦略を最適化します。
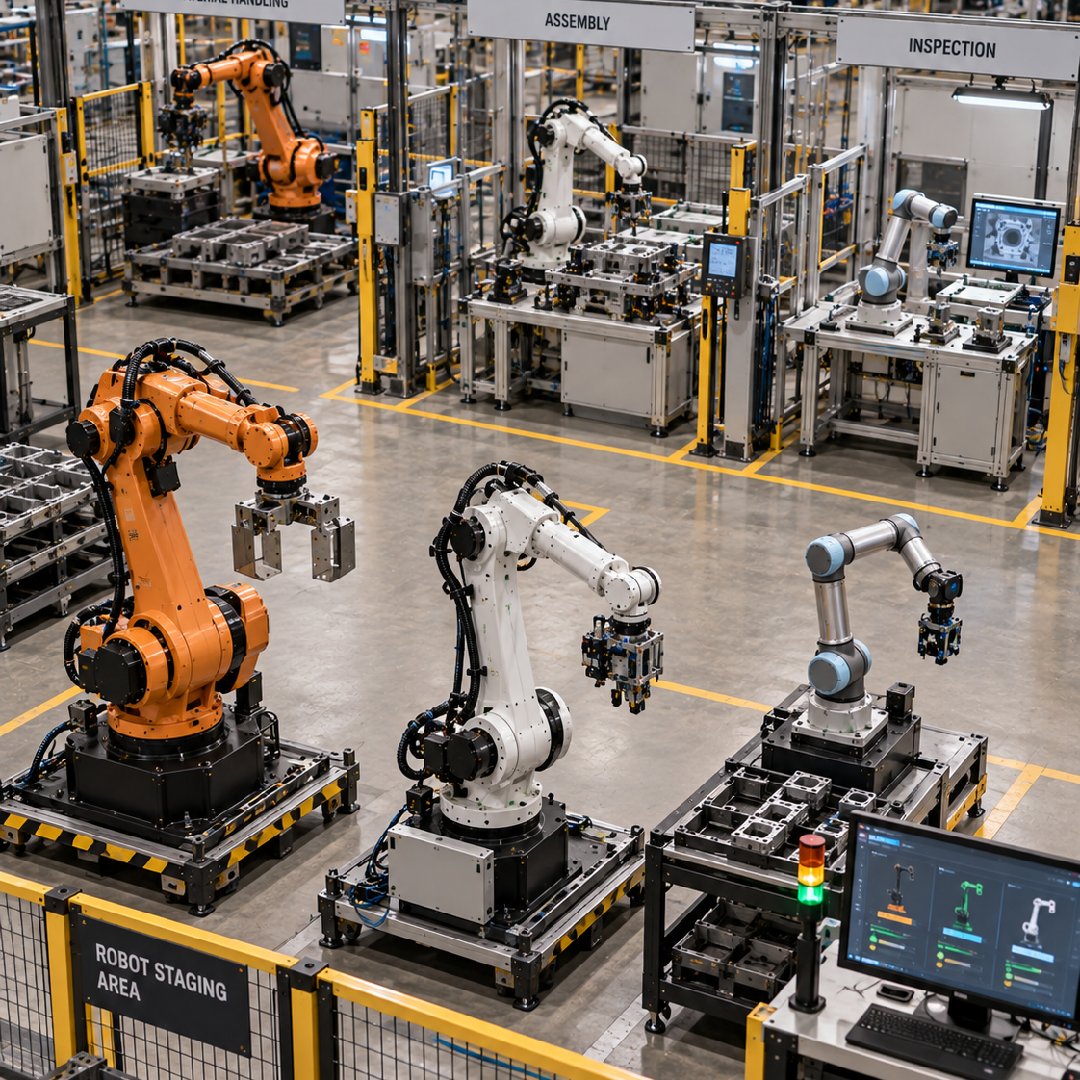
このソリューションは、現場への展開に先立ち、実験室環境で統合、テスト、および調整が行われます。
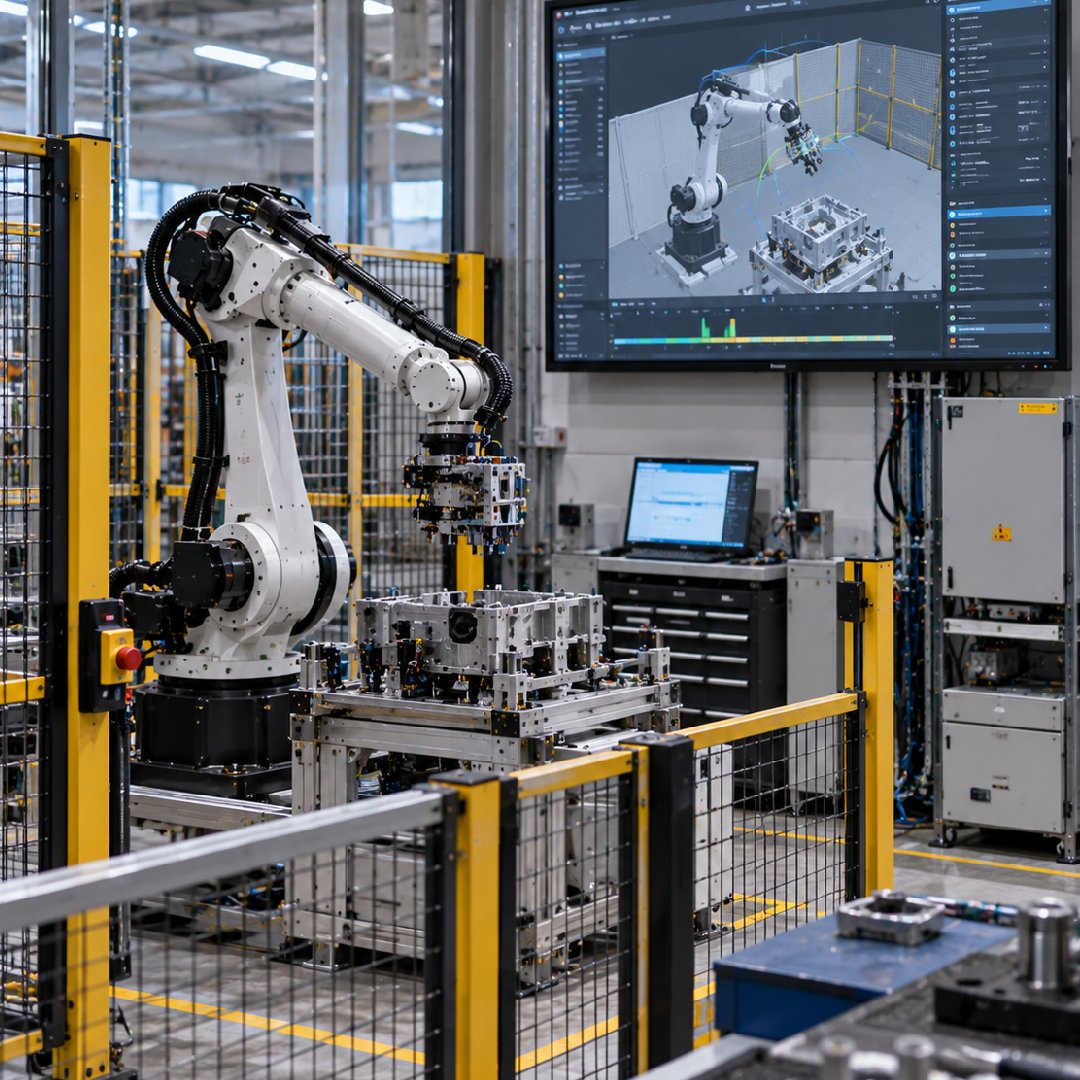
新しい部品リファレンスが追加された際、従来の全面的な再設計に代わって、モデルのチューニングとパラメータ化が行われます。
高精度なシミュレーションにより、現場への導入前に、物理的な反復作業や試運転の労力を削減できます。
ロボットアームを2本から1サイクルに減らすことで、現場でのシステム統合やメンテナンスの複雑さが軽減されます。
姿勢推定と制御の一貫性が向上したことで、誤摘み取りが減少し、不良率の低減につながります。